JetPallet ఉచితంగా ప్రయత్నించండి

రోబో ఇంటిగ్రేటర్లు మరియు ఆటోమేషన్ ఇంజనీర్ల కోసం

ప్రతి పెట్టెను టీచ్ చేయకుండా ప్యాలెట్ అమరికను సెల్‌లోకి ఎలా తీసుకెళ్లాలి?

JetPallet పొర ప్లాన్‌ను లెక్కించి, జ్యామితీయంగా తనిఖీ చేసి, దాన్ని కార్టీసియన్ క్రమంగా మారుస్తుంది: ప్రతి కార్టన్‌కు పిక్ మరియు ప్లేస్ పాయింట్‌లు, స్కీమాతో JSON గా లేదా మిల్లీమీటర్లలో CSV దశల పట్టికగా. కంట్రోలర్ ప్రోగ్రామ్‌ను మీరే రాస్తారు – కానీ గుర్తించదగిన డేటా నుండి.

చివరకు మీ దగ్గర ఉండేవి

  • JSON ఫైల్‌గా రోబో క్రమం (మార్పిడి ఫార్మాట్ 1)
  • mm లో పిక్ మరియు ప్లేస్ కోఆర్డినేట్‌లతో CSV దశల పట్టిక
  • లోడ్ చేసిన ప్యాలెట్ యొక్క STEP, COLLADA, OBJ + MTL, USDZ, DXF మరియు IGES
  • CSV లేదా JSON గా కార్టన్ స్థానాలు
  • కమిషనింగ్ కోసం PDF ప్యాకింగ్ నివేదిక మరియు ప్యాకింగ్ సూచన
  • JSON గా ERP ఫలితం, Shortcuts నుండి కూడా ట్రిగ్గర్ చేయవచ్చు

అమరిక అరుదుగా కష్టం. అప్పగింతే కష్టం.

చాలా ప్రాజెక్ట్‌ల్లో ప్యాలెట్ అమరిక PDF, స్కెచ్ లేదా స్ప్రెడ్‌షీట్‌గా కమిషనింగ్‌కు చేరుతుంది. కోఆర్డినేట్‌లు మళ్లీ టైప్ చేయబడతాయి, భ్రమణాల గురించి ఇమెయిల్ ద్వారా అడగబడుతుంది, ఇంటర్‌లీఫ్ షీట్లు మర్చిపోబడతాయి. ప్రతి కొత్త కార్టన్ పరిమాణం అదే చక్రాన్ని మళ్లీ ప్రారంభిస్తుంది.

సహాయపడేది మరో యూజర్ ఇంటర్‌ఫేస్ కాదు, స్పష్టమైన మార్పిడి ఫార్మాట్: స్పష్టమైన యూనిట్లు, స్థిర కోఆర్డినేట్ వ్యవస్థ, డాక్యుమెంట్ చేసిన క్రమం – ఏది తనిఖీ చేయబడింది, ఏది కాలేదు అనే సూటి ప్రకటన.

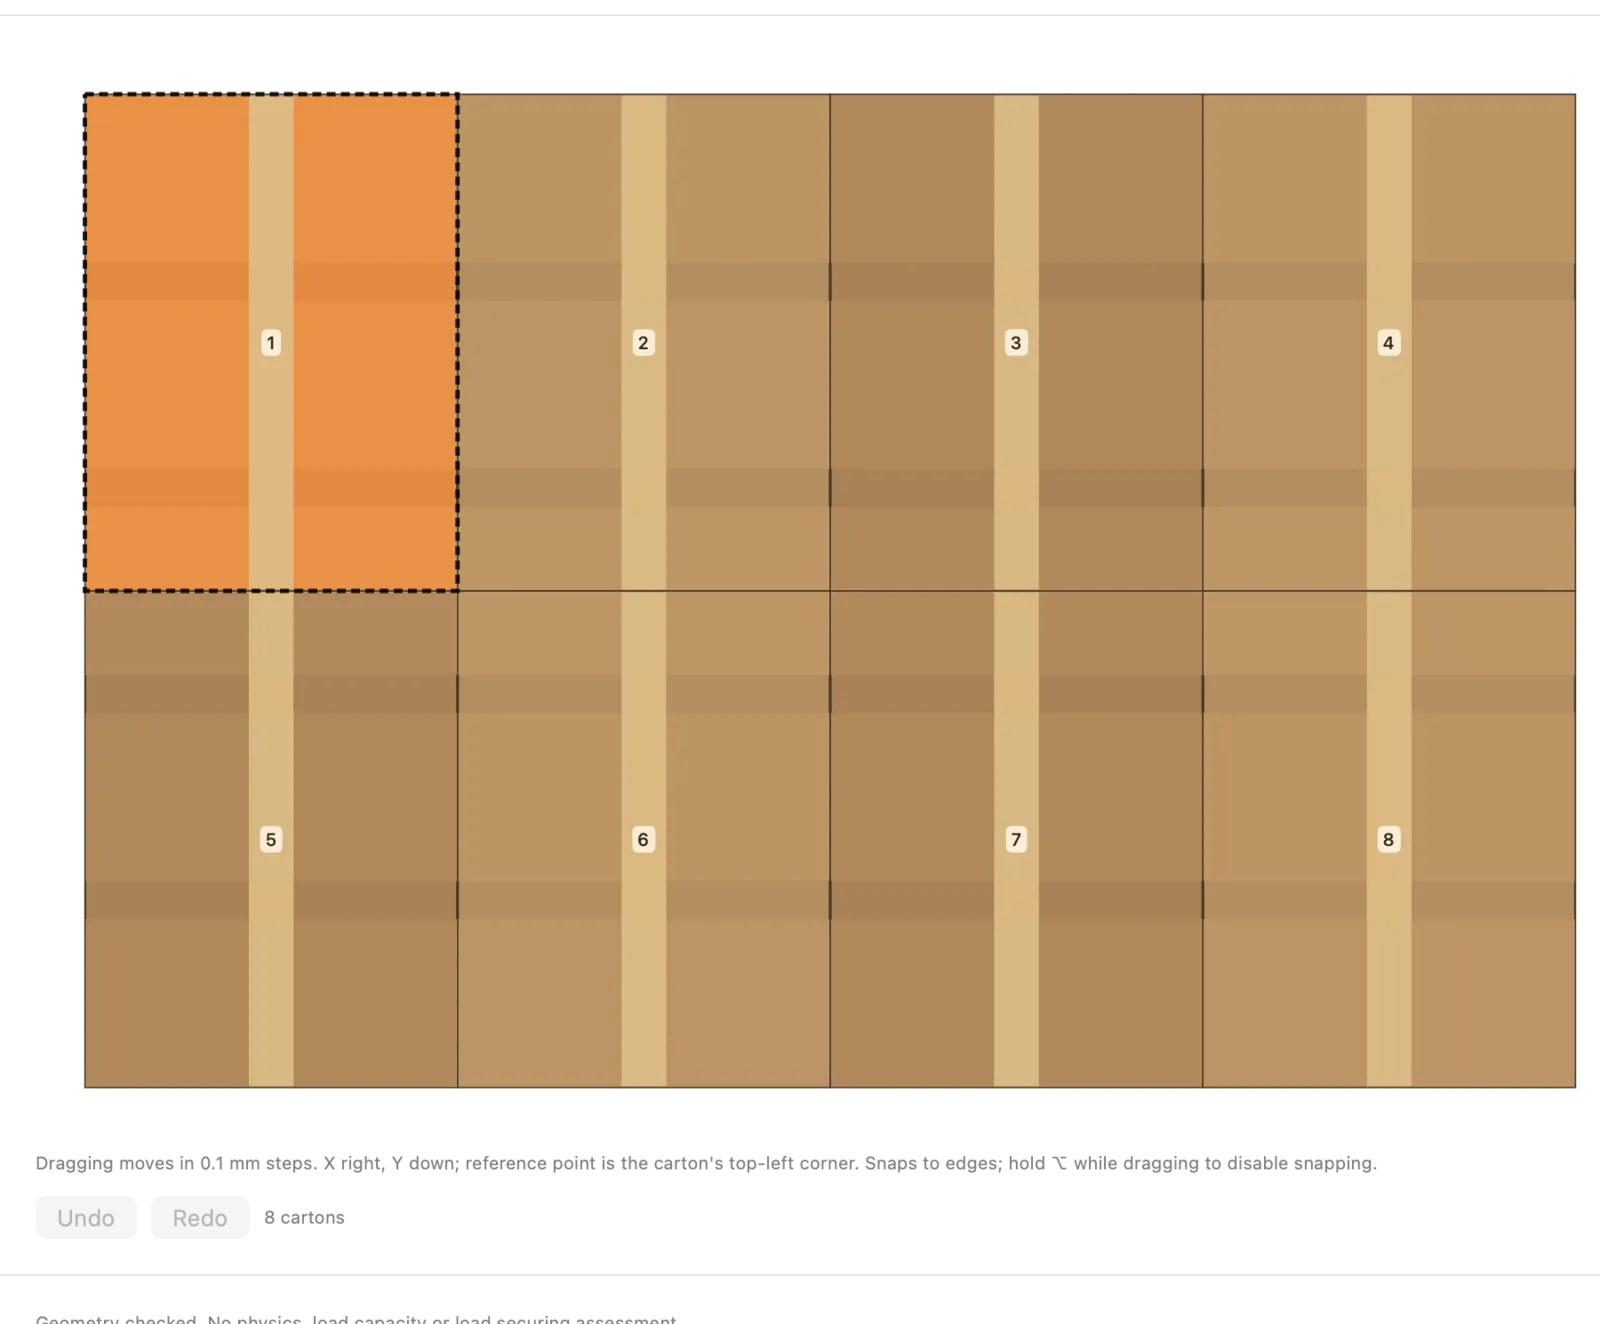
అమరికను చేతితో సర్దుబాటు చేయండి
వాస్తవ JetPallet ఇంటర్‌ఫేస్.

వర్క్‌ఫ్లో

JetPallet‌తో మీరు ఎలా పని చేస్తారు.

  1. 1

    అమరికను లెక్కించండి

    కార్టన్ కొలతలు, బరువు, ప్యాలెట్ మరియు ఎత్తు పరిమితిని నమోదు చేయండి. JetPallet గ్రిడ్, బ్లాక్, పిన్‌వీల్, ఐదు-బ్లాక్ మరియు L-విధాన అమరికలను శోధించి, ప్రతి పొరను స్వతంత్రంగా తనిఖీ చేస్తుంది. పొర ఎడిటర్‌తో అమరికను చేతితో సర్దుబాటు చేయవచ్చు.

  2. 2

    సెల్‌ను వివరించండి

    రోబో డైలాగ్‌లో ప్యాలెట్ స్థానం, ఇన్‌ఫీడ్, గ్రిప్పర్, రోబో వైపు (ముందు, వెనుక, ఎడమ, కుడి) మరియు అక్ష-సమలేఖన పెట్టెలుగా 20 అడ్డంకుల వరకు సెట్ చేస్తారు.

  3. 3

    క్రమాన్ని రూపొందించి తనిఖీ చేయండి

    JetPallet ఉంచే క్రమం మరియు మార్గ విభాగాలను లెక్కించి, వర్క్ ఎన్వలప్, అడ్డంకులు మరియు ఇప్పటికే ఉంచిన కార్టన్‌లతో తనిఖీ చేస్తుంది. ఒక దశ విఫలమైతే, అసంపూర్ణ ఫైల్ రాయడానికి బదులు ఢీకొనే సందేశంతో ప్లానింగ్ ఆగుతుంది.

  4. 4

    మీ టూల్‌చెయిన్‌లోకి ఎగుమతి చేయండి

    క్రమం JSON లేదా CSV గా, జ్యామితి STEP, COLLADA, OBJ, USDZ, DXF లేదా IGES గా. మీ పోస్ట్-ప్రాసెసర్ లేదా కంట్రోలర్ సాఫ్ట్‌వేర్ డేటాను చదువుతుంది – నిజమైన సెల్ ఆమోదం మీ వద్దే ఉంటుంది.

వివరంగా

వివరంగా

01

స్కీమాతో JSON గా రోబో క్రమం

మార్పిడి ఫార్మాట్ (వెర్షన్ 1) ప్రాజెక్ట్, కొత్తగా మళ్లీ లెక్కించిన ప్యాలెట్ పరిష్కారం, సెల్ పారామితులు మరియు పిక్, ప్లేస్ కోసం TCP పోజ్‌లతో క్రమాన్ని కలిగి ఉంటుంది. కోఆర్డినేట్‌లు 0.05 mm యూనిట్‌లో పూర్ణ సంఖ్యలు, కోణాలు డిగ్రీలలో. ఫైల్ నిర్మాణం డాక్యుమెంట్ చేయబడింది; ఒక ప్రోగ్రామ్ 1,000 కార్టన్‌ల వరకు కలిగి ఉంటుంది.

ఉదాహరణ: 1,200 × 800 mm పై 400 × 300 mm ఒక పొరకు 8 కార్టన్‌లు ఇస్తుంది – ఒక పొరకు ఎనిమిది పిక్-అండ్-ప్లేస్ దశలు, రోబో వైపుపై ఆధారపడిన క్రమంలో.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
పొర ప్లాన్: 1200 × 800 mm పై 400 × 300 mm కార్టన్ – ఒక పొరకు 8. ఈ పేజీ వెబ్ కాలిక్యులేటర్ గీసింది.

02

పిక్-అండ్-ప్లేస్ జాబితాల కోసం CSV దశల పట్టిక

పట్టికలు చదివే కంట్రోలర్‌ల కోసం: ప్రతి కార్టన్‌కు ఒక వరుస – దశ, పొర, కార్టన్ నంబర్, మిల్లీమీటర్లలో పిక్ మరియు ప్లేస్ స్థానాలు, భ్రమణ కోణంతో. భాషా సెట్టింగ్‌లతో సంబంధం లేకుండా దశాంశ బిందువుతో మిల్లీమీటర్లు, BOM లేని UTF-8, CRLF లైన్ ముగింపులు.

03

మల్టీ-పిక్ మరియు ఇంటర్‌లీఫ్ షీట్లు

ఒక పట్టు 2 నుండి 24 కార్టన్‌లను ఖాళీ లేని బ్లాక్‌గా తీసుకోగలదు, గ్రిప్పర్ పొడవు, గ్రిప్పర్ వెడల్పు మరియు గరిష్ఠ మొత్తం భారంతో పరిమితం. ఒక బ్లాక్ తనిఖీలో విఫలమైతే, అది ఒంటరి పిక్‌లుగా విభజించబడుతుంది. ఇంటర్‌లీఫ్ షీట్లు వాటి స్థానం మరియు అవి ఉంచబడే ముందు దశతో క్రమంలో కనిపిస్తాయి.

04

అమరికను చేతితో సర్దుబాటు చేయండి

సెల్‌కు ప్రత్యేక అమరిక అవసరమైనప్పుడు – గ్రిప్పర్ యాక్సెస్, లేబుల్ స్థానం – పొర ఎడిటర్‌లో కార్టన్‌లను జరిపి తిప్పుతారు. ఎగుమతి చేసే ముందు ఎడిట్ చేసిన పొరను JetPallet మళ్లీ తనిఖీ చేస్తుంది.

05

సిమ్యులేషన్ మరియు లేఅవుట్ కోసం 3D జ్యామితి

లోడ్ చేసిన ప్యాలెట్‌ను STEP (AP214), COLLADA, MTL తో OBJ, USDZ, DXF (ప్రతి ప్యాలెట్ పొరకు ఒక లేయర్) మరియు IGES గా ఎగుమతి చేయండి – నిజమైన పొరలు, ఓవర్‌హ్యాంగ్ మరియు ఇంటర్‌లీఫ్ షీట్లతో సహా. STEP మరియు COLLADAలో ప్యాలెట్ డెక్ కొలతలతో ఎన్వలప్‌గా ఉంటుంది; OBJ, USDZ మరియు IGES 3D వీక్షణలోని స్కీమాటిక్ ప్యాలెట్ బోర్డులను చూపుతాయి.

06

Shortcuts మరియు AppleScript తో ఆటోమేషన్

యాప్ నాలుగు Shortcuts చర్యలను అందిస్తుంది – ప్యాలెట్ లెక్కించు, ప్రాజెక్ట్ తెరువు, నివేదికను PDF గా సృష్టించు, ERP ఆర్డర్ ప్లాన్ చేయి – అలాగే AppleScript ఆదేశాలు, ఉదాహరణకు ప్యాలెట్ లెక్కించడానికి. ERP లేదా WMS నుండి ఆర్డర్‌లు JSON గా మార్పిడి చేయబడతాయి: వాటిని యాప్‌లో మెనూ ద్వారా దిగుమతి చేయండి లేదా ఒక షార్ట్‌కట్‌కు అందించండి. మీ వర్క్‌ఫ్లో గురించి ప్రశ్నలు ఉన్నాయా? సంప్రదింపు పేజీ ద్వారా మాకు రాయండి.

ప్రశ్నలు

తరచుగా అడిగే ప్రశ్నలు.

JetPallet నడపడానికి సిద్ధమైన రోబో ప్రోగ్రామ్‌ను రూపొందిస్తుందా?

లేదు. JetPallet తనిఖీ చేసిన కార్టీసియన్ క్రమాన్ని JSON లేదా CSV గా అందిస్తుంది. మీ పోస్ట్-ప్రాసెసర్ లేదా కంట్రోలర్ సాఫ్ట్‌వేర్ దాన్ని నిర్దిష్ట రోబో కంట్రోలర్ కోసం ప్రోగ్రామ్‌గా మారుస్తుంది. తయారీదారు-నిర్దిష్ట డ్రైవర్‌లు లేవు.

కోఆర్డినేట్‌లు ఏ యూనిట్లలో ఉంటాయి?

JSON క్రమంలో అవి 0.05 mm యూనిట్‌లో పూర్ణ సంఖ్యలు, కాబట్టి మిల్లీమీటర్లు పొందడానికి 20 తో భాగించండి. CSV దశల పట్టిక దశాంశ బిందువుతో నేరుగా మిల్లీమీటర్లను ఉపయోగిస్తుంది.

JetPallet‌ను ఆటోమేట్ చేయవచ్చా?

యాప్ లోపల, అవును: నాలుగు చర్యలతో Shortcuts (ప్యాలెట్ లెక్కించు, ప్రాజెక్ట్ తెరువు, నివేదికను PDF గా సృష్టించు, ERP ఆర్డర్ ప్లాన్ చేయి) మరియు మూడు ఆదేశాలతో AppleScript (ప్యాలెట్ లెక్కించు, నివేదిక ఎగుమతి చేయి, ERP ఆర్డర్ ప్లాన్ చేయి). PDF నివేదిక లేదా ERP ఫలితం వంటి ఫైళ్ల కోసం Shortcuts సిఫార్సు చేయబడిన మార్గం. రోబో క్రమం యాప్‌లోనే రూపొందించబడుతుంది.

JetPallet సెల్ PC పై నడుస్తుందా?

JetPallet macOS 15 లేదా తర్వాతిదాని కోసం Mac యాప్. ఎగుమతి చేసిన ఫైళ్లు టెక్స్ట్ మరియు ప్రామాణిక ఫార్మాట్‌లు, ఏ సిస్టమ్‌లోనైనా ప్రాసెస్ చేయవచ్చు.

ఇంకా చదవండి

సంబంధిత పేజీలు.

మీ స్వంత కార్టన్ పరిమాణాలతో ప్రయత్నించండి

కంట్రోలర్ కోడ్ ఒక్క లైన్ రాసే ముందు, అమరికను లెక్కించి, మీ సెల్‌ను వివరించి, క్రమాన్ని చూడండి. JetPallet 14 రోజులు ఉచితం, తర్వాత సంవత్సరానికి USD 99.

ఉచితంగా ప్రయత్నించండి

14 రోజులు ఉచితం · తర్వాత సంవత్సరానికి USD 99

ఉచితంగా ప్రయత్నించండి14 రోజులు ఉచితంఏటా USD 99