JetPallet Kokeile maksutta

Robotti-integraattoreille ja automaatioinsinööreille

Miten lavakuvio saadaan soluun opettamatta jokaista laatikkoa?

JetPallet laskee kerroskaavion, tarkistaa sen geometrisesti ja muuntaa sen karteesiseksi sekvenssiksi: poiminta- ja sijoituspisteet jokaiselle laatikolle, JSON-muodossa skeemalla tai CSV-vaihetaulukkona millimetreinä. Ohjausohjelman kirjoitat edelleen itse – mutta jäljitettävistä tiedoista.

Mitä saat lopuksi

  • Robottisekvenssi JSON-tiedostona (vaihtomuoto 1)
  • CSV-vaihetaulukko poiminta- ja sijoituskoordinaateilla millimetreinä
  • Kuormatun lavan STEP, COLLADA, OBJ + MTL, USDZ, DXF ja IGES
  • Laatikoiden sijainnit CSV- tai JSON-muodossa
  • PDF-pakkausraportti ja pakkausohje käyttöönottoon
  • ERP-tulos JSON-muodossa, käynnistettävissä myös Pikakomennoista

Kuvio on harvoin vaikein osa. Luovutus on.

Monissa projekteissa lavakuvio saapuu käyttöönottoon PDF:nä, luonnoksena tai taulukkona. Koordinaatit näppäillään uudelleen, kääntöjä kysellään sähköpostilla ja välilevyt unohtuvat. Jokainen uusi laatikkokoko aloittaa saman kierroksen alusta.

Apua ei tuo uusi käyttöliittymä, vaan puhdas vaihtomuoto: yksiselitteiset yksiköt, kiinteä koordinaatisto, dokumentoitu sekvenssi – ja selkeä kertomus siitä, mitä on tarkistettu ja mitä ei.

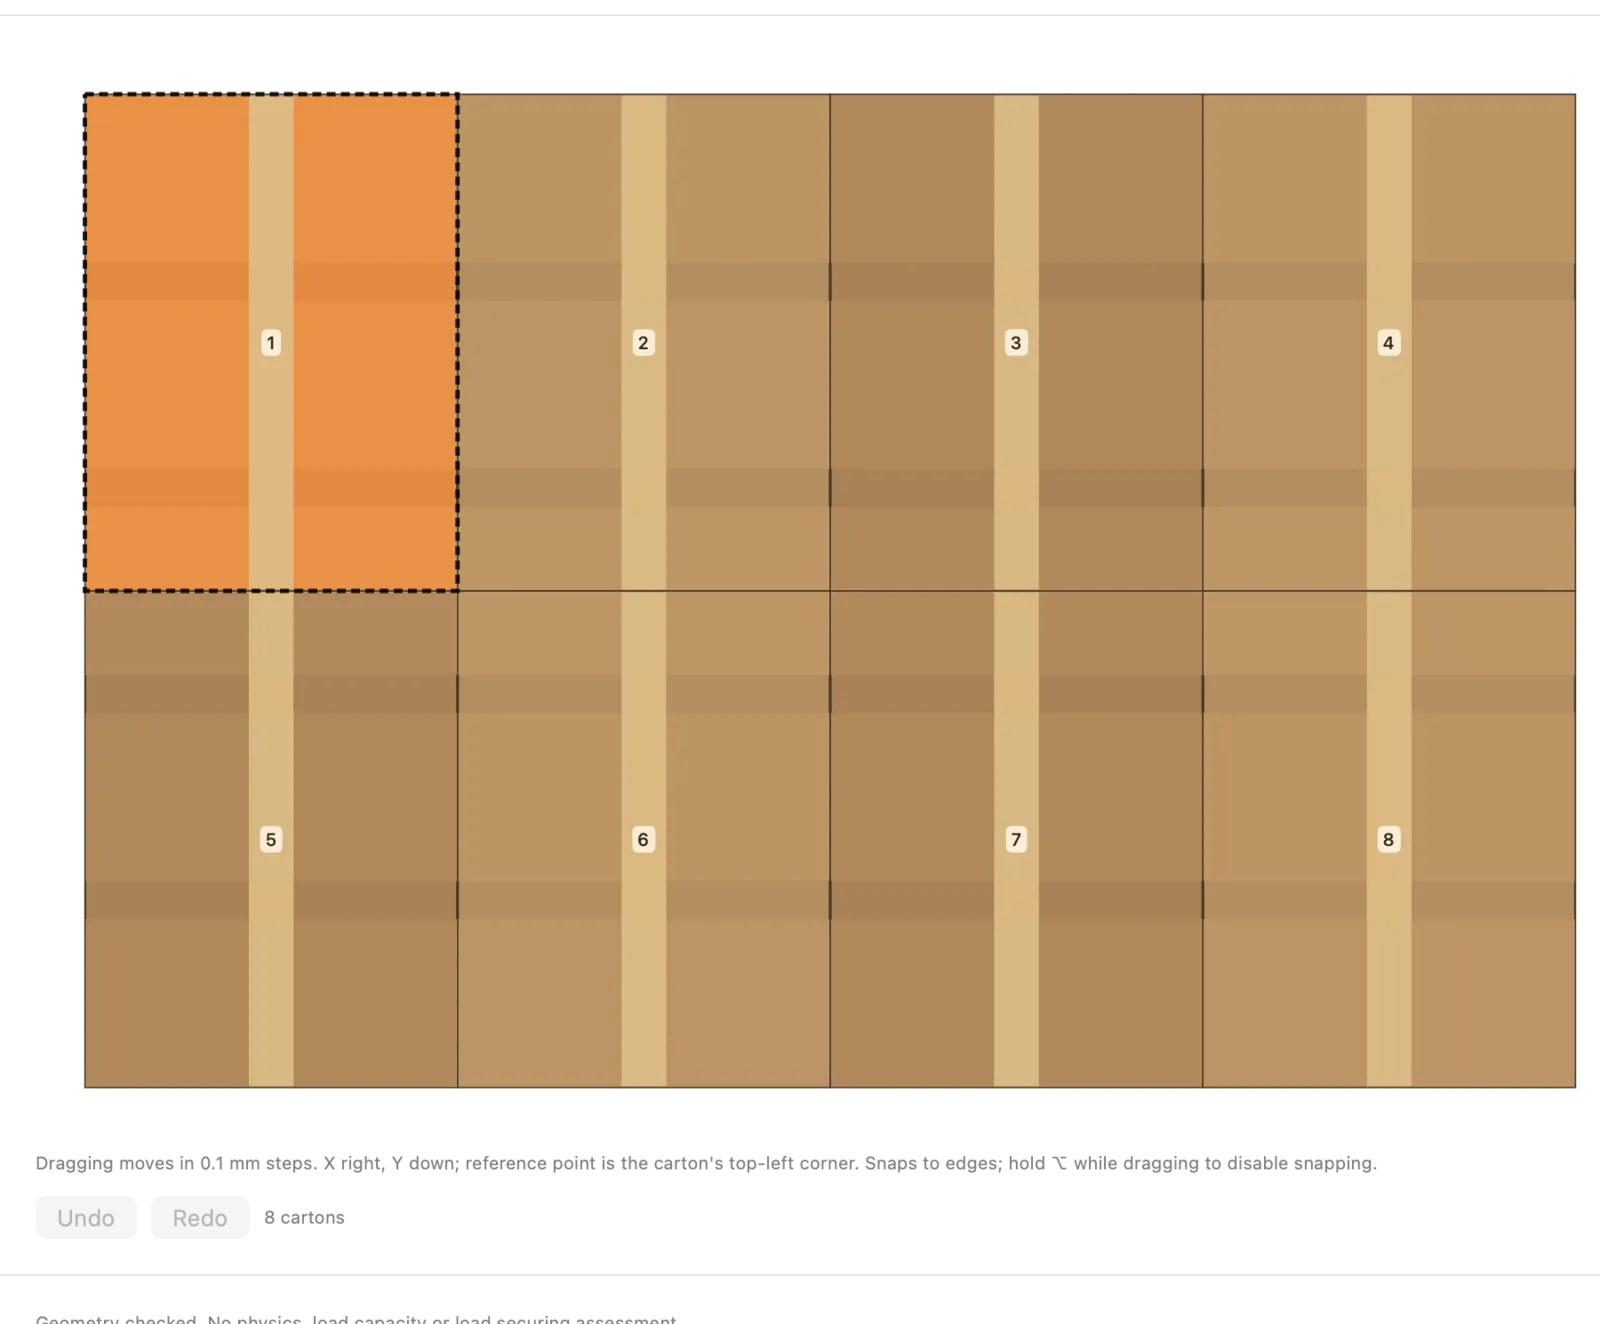
Säädä kuviota käsin
JetPalletin todellinen käyttöliittymä.

Työnkulku

Näin työskentelet JetPalletilla.

  1. 1

    Laske kuvio

    Syötä laatikon mitat, paino, lava ja korkeusraja. JetPallet hakee ruudukko-, lohko-, tuulimylly-, viisilohko- ja L-kuvioita ja tarkistaa jokaisen kerroksen itsenäisesti. Kerroseditorissa voit säätää kuviota käsin.

  2. 2

    Kuvaa solu

    Robottidialogissa määrität lavan sijainnin, syötön, kouran, robotin puolen (edessä, takana, vasemmalla, oikealla) ja enintään 20 estettä akselien suuntaisina laatikoina.

  3. 3

    Luo ja tarkista sekvenssi

    JetPallet laskee sijoitusjärjestyksen ja liikeradan osat ja tarkistaa ne työaluetta, esteitä ja jo sijoitettuja laatikoita vasten. Jos jokin vaihe epäonnistuu, suunnittelu pysähtyy törmäysilmoitukseen sen sijaan, että kirjoittaisi keskeneräisen tiedoston.

  4. 4

    Vie työkaluketjuusi

    Sekvenssi JSON- tai CSV-muodossa, geometria STEP-, COLLADA-, OBJ-, USDZ-, DXF- tai IGES-muodossa. Jälkikäsittelijäsi tai ohjausohjelmistosi lukee tiedot – todellisen solun hyväksyntä jää sinulle.

Tarkemmin

Tarkemmin

01

Robottisekvenssi JSON-muodossa skeemalla

Vaihtomuoto (versio 1) sisältää projektin, juuri uudelleen lasketun lavaratkaisun, soluparametrit ja sekvenssin TCP-asentoineen poimintaa ja sijoitusta varten. Koordinaatit ovat kokonaislukuja yksikössä 0,05 mm, kulmat asteina. Tiedostorakenne on dokumentoitu; yksi ohjelma sisältää enintään 1 000 laatikkoa.

Esimerkki: 400 × 300 mm alustalla 1 200 × 800 mm antaa 8 laatikkoa kerrokseen – kahdeksan poiminta- ja sijoitusvaihetta kerrosta kohti järjestyksessä, joka riippuu robotin puolesta.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Kerroskaavio: laatikko 400 × 300 mm alustalla 1200 × 800 mm – 8 kerroksessa. Piirretty tämän sivun verkkolaskurilla.

02

CSV-vaihetaulukko poiminta- ja sijoituslistoihin

Taulukoita lukeville ohjauksille: yksi rivi laatikkoa kohti, jossa vaihe, kerros, laatikon numero, poiminta- ja sijoitussijainnit millimetreinä sekä kääntökulma. Millimetrit desimaalipisteellä kieliasetuksista riippumatta, UTF-8 ilman BOM:ia, CRLF-rivinvaihdot.

03

Monitarttuminen ja välilevyt

Yksi tartunta voi ottaa 2–24 laatikkoa raottomana lohkona, rajoitteina kouran pituus, kouran leveys ja suurin kokonaiskuorma. Jos lohko ei läpäise tarkistusta, se jaetaan yksittäispoiminnoiksi. Välilevyt näkyvät sekvenssissä sijainteineen ja sen vaiheen kanssa, jota ennen ne asetetaan.

04

Säädä kuviota käsin

Kun solu tarvitsee tietyn asettelun – kouran pääsy, tarran paikka – siirrät ja käännät laatikoita kerroseditorissa. JetPallet tarkistaa muokatun kerroksen uudelleen ennen vientiä.

05

3D-geometria simulointiin ja layoutiin

Vie kuormattu lava STEP- (AP214), COLLADA-, OBJ- ja MTL-, USDZ-, DXF- (yksi taso lavakerrosta kohti) ja IGES-muodossa, todelliset kerrokset, ylitys ja välilevyt mukaan lukien. STEP- ja COLLADA-muodossa lava on kannen mittainen ulkovaippa; OBJ, USDZ ja IGES näyttävät 3D-näkymän kaavamaiset lavalaudat.

06

Automaatio Pikakomennoilla ja AppleScriptillä

Sovelluksessa on neljä Pikakomennot-toimintoa – laske lava, avaa projekti, luo raportti PDF:nä, suunnittele ERP-tilaus – sekä AppleScript-komentoja, esimerkiksi lavan laskemiseen. ERP:n tai WMS:n tilaukset vaihdetaan JSON-muodossa: tuot ne sovellukseen valikon kautta tai annat ne pikakomennolle. Kysyttävää työnkulustasi? Kirjoita meille yhteydenottosivulla.

Kysymyksiä

Usein kysyttyä.

Tuottaako JetPallet ajovalmiin robottiohjelman?

Ei. JetPallet toimittaa tarkistetun karteesisen sekvenssin JSON- tai CSV-muodossa. Jälkikäsittelijäsi tai ohjausohjelmistosi muuntaa sen ohjelmaksi kyseiselle robottiohjaimelle. Valmistajakohtaisia ajureita ei ole.

Missä yksiköissä koordinaatit ovat?

JSON-sekvenssissä ne ovat kokonaislukuja yksikössä 0,05 mm, joten jaa 20:llä saadaksesi millimetrit. CSV-vaihetaulukko käyttää suoraan millimetrejä desimaalipisteellä.

Voinko automatisoida JetPalletin?

Sovelluksen sisällä kyllä: Pikakomennot neljällä toiminnolla (laske lava, avaa projekti, luo raportti PDF:nä, suunnittele ERP-tilaus) ja AppleScript kolmella komennolla (calculate pallet, export report, plan ERP order). Tiedostoihin, kuten PDF-raporttiin tai ERP-tulokseen, Pikakomennot ovat suositeltu tapa. Itse robottisekvenssi luodaan sovelluksessa.

Toimiiko JetPallet solun tietokoneella?

JetPallet on Mac-sovellus macOS 15:lle tai uudemmalle. Viedyt tiedostot ovat tekstiä ja vakiomuotoja, joita voit käsitellä missä tahansa järjestelmässä.

Kokeile omilla laatikkokoillasi

Laske kuvio, kuvaa solusi ja katso sekvenssi ennen kuin kirjoitat riviäkään ohjauskoodia. JetPallet on maksuton 14 päivää, sitten 99 € vuodessa.

Kokeile maksutta

14 päivää maksutta · sitten 99 €/vuosi

Kokeile maksutta14 päivää maksutta99 €/vuosi