JetPallet 무료로 사용해 보기

로봇 통합업체와 자동화 엔지니어를 위해

박스마다 티칭하지 않고 팔레트 패턴을 셀에 넣으려면?

JetPallet은 단 배치도를 계산하고 기하학적으로 검사한 뒤 직교 좌표 순서로 바꿉니다. 모든 박스의 피킹 및 배치 지점을 스키마가 있는 JSON 또는 밀리미터 단위 CSV 단계 표로 제공합니다. 컨트롤러 프로그램은 여전히 직접 작성하지만, 추적 가능한 데이터에서 시작합니다.

얻게 되는 결과

  • JSON 파일 로봇 순서(교환 형식 1)
  • 피킹 및 배치 좌표(mm)가 포함된 CSV 단계 표
  • 적재된 팔레트의 STEP, COLLADA, OBJ + MTL, USDZ, DXF, IGES
  • 박스 위치(CSV 또는 JSON)
  • 시운전용 PDF 적재 보고서와 포장 작업 지침서
  • JSON 형식 ERP 결과(단축어로도 실행)

어려운 것은 패턴이 아니라 인계입니다.

많은 프로젝트에서 팔레트 패턴은 PDF, 스케치, 스프레드시트 형태로 시운전 현장에 도착합니다. 좌표는 다시 입력되고, 회전은 이메일로 문의되며, 층간 시트는 잊힙니다. 새 박스 크기마다 같은 과정이 반복됩니다.

도움이 되는 것은 또 다른 사용자 인터페이스가 아니라 깔끔한 교환 형식입니다. 명시된 단위, 고정된 좌표계, 문서화된 순서 – 그리고 무엇을 검사했고 무엇을 검사하지 않았는지에 대한 분명한 설명.

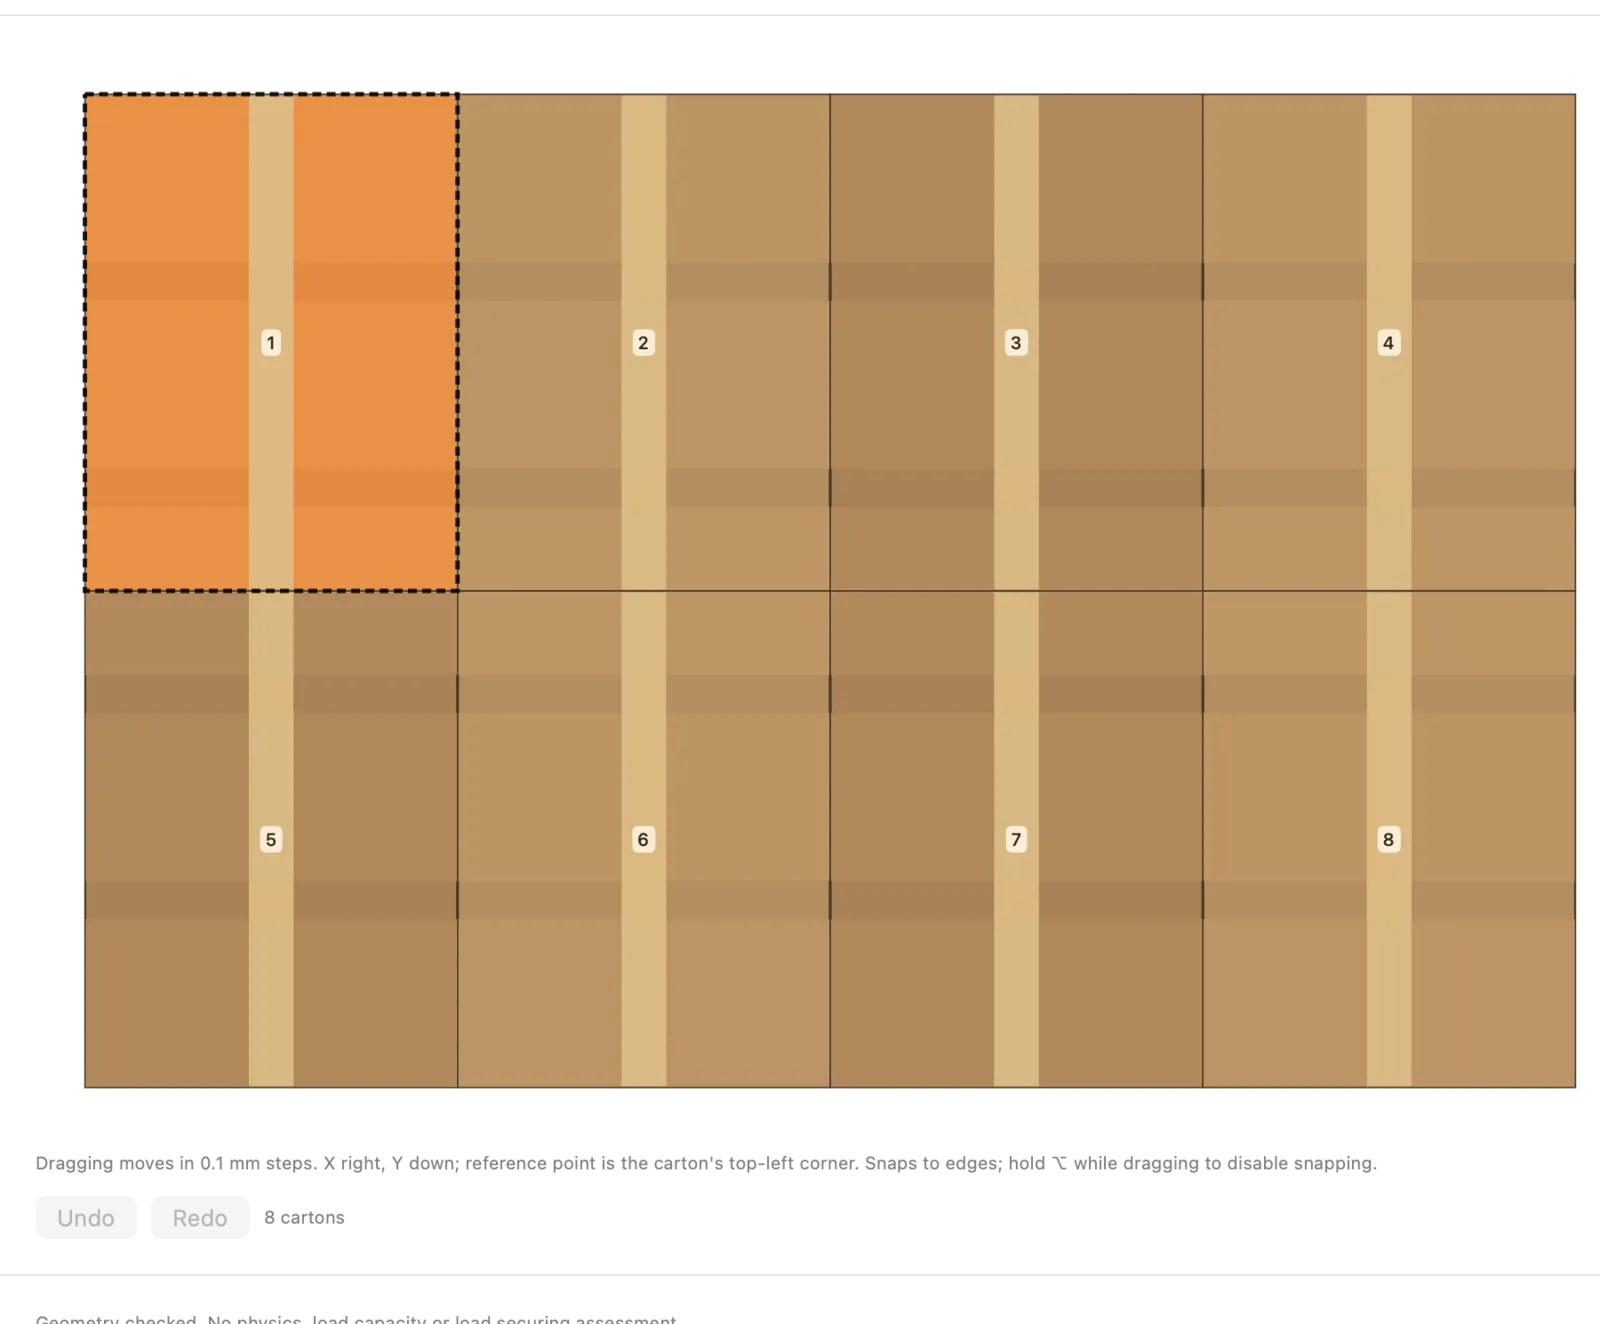
패턴 직접 조정
실제 JetPallet 화면입니다.

작업 흐름

JetPallet으로 작업하는 방법.

  1. 1

    패턴 계산

    박스 치수, 중량, 팔레트, 높이 제한을 입력합니다. JetPallet은 그리드, 블록, 핀휠, 5블록, L자 방식 패턴을 탐색하고 각 단을 독립적으로 검사합니다. 단 편집기로 패턴을 직접 조정할 수 있습니다.

  2. 2

    셀 정의

    로봇 대화상자에서 팔레트 위치, 투입부, 그리퍼, 로봇 측면(앞, 뒤, 왼쪽, 오른쪽), 축에 정렬된 직육면체로 최대 20개의 장애물을 설정합니다.

  3. 3

    순서 생성과 검사

    JetPallet은 배치 순서와 경로 구간을 계산하고 작업 영역, 장애물, 이미 놓인 박스와 대조해 검사합니다. 한 단계라도 실패하면 불완전한 파일을 쓰지 않고 충돌 메시지와 함께 계획을 중단합니다.

  4. 4

    도구 체인으로 내보내기

    순서는 JSON이나 CSV로, 형상은 STEP, COLLADA, OBJ, USDZ, DXF, IGES로 내보냅니다. 포스트 프로세서나 컨트롤러 소프트웨어가 데이터를 읽으며, 실제 셀의 승인 책임은 사용자에게 있습니다.

자세히

자세히

01

스키마가 있는 JSON 로봇 순서

교환 형식(버전 1)에는 프로젝트, 새로 재계산한 팔레트 해, 셀 매개변수, 피킹과 배치의 TCP 자세가 담긴 순서가 들어 있습니다. 좌표는 0.05 mm 단위의 정수, 각도는 도 단위입니다. 파일 구조는 문서화되어 있으며 프로그램 하나에 최대 1,000개 박스를 담을 수 있습니다.

예: 1,200 × 800 mm 위의 400 × 300 mm 박스는 단당 8개 – 단당 피킹·배치 8단계이며, 순서는 로봇 측면에 따라 달라집니다.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
단 배치도: 1200 × 800 mm 위의 400 × 300 mm 박스 – 단당 8개. 이 페이지의 웹 계산기로 그렸습니다.

02

피킹·배치 목록용 CSV 단계 표

표를 읽는 컨트롤러용: 박스당 한 행으로 단계, 단, 박스 번호, 밀리미터 단위의 피킹 및 배치 위치, 회전 각도를 담습니다. 언어 설정과 관계없이 소수점은 마침표를 쓰는 밀리미터, BOM 없는 UTF-8, CRLF 줄바꿈입니다.

03

멀티 피킹와 층간 시트

한 번의 파지로 2–24개 박스를 틈 없는 블록으로 집을 수 있으며, 그리퍼 길이, 그리퍼 너비, 최대 총하중으로 제한됩니다. 블록이 검사를 통과하지 못하면 단일 피킹으로 나뉩니다. 층간 시트는 위치와 함께, 어느 단계 앞에 놓이는지 순서에 표시됩니다.

04

패턴 직접 조정

그리퍼 접근이나 라벨 위치 등 셀에 특정 배치가 필요하면 단 편집기에서 박스를 옮기고 회전합니다. JetPallet은 내보내기 전에 편집한 단을 다시 검사합니다.

05

시뮬레이션과 레이아웃을 위한 3D 형상

적재된 팔레트를 STEP(AP214), COLLADA, MTL이 포함된 OBJ, USDZ, DXF(팔레트 단마다 레이어 하나), IGES로 내보내며 실제 단, 돌출, 층간 시트가 포함됩니다. STEP과 COLLADA에서 팔레트는 상판 치수의 외곽 형상이며, OBJ, USDZ, IGES에는 3D 보기의 단순화된 팔레트 판재가 표시됩니다.

06

단축어와 AppleScript로 자동화

앱은 단축어 동작 4개(팔레트 계산, 프로젝트 열기, 보고서를 PDF로 만들기, ERP 주문 계획)와 팔레트 계산 등을 위한 AppleScript 명령을 제공합니다. ERP나 WMS의 주문은 JSON으로 교환합니다. 앱의 메뉴에서 가져오거나 단축어에 전달할 수 있습니다. 업무 흐름에 관해 궁금한 점이 있으면 문의 페이지로 연락해 주십시오.

질문

자주 묻는 질문.

JetPallet이 바로 실행할 수 있는 로봇 프로그램을 생성합니까?

아니요. JetPallet은 검사된 직교 좌표 순서를 JSON이나 CSV로 제공합니다. 포스트 프로세서나 컨트롤러 소프트웨어가 이를 특정 로봇 컨트롤러용 프로그램으로 변환합니다. 제조사별 드라이버는 없습니다.

좌표의 단위는 무엇입니까?

JSON 순서에서는 0.05 mm 단위의 정수이므로 20으로 나누면 밀리미터가 됩니다. CSV 단계 표는 소수점에 마침표를 쓰는 밀리미터를 직접 사용합니다.

JetPallet을 자동화할 수 있습니까?

앱 안에서는 가능합니다. 단축어 동작 4개(팔레트 계산, 프로젝트 열기, 보고서를 PDF로 만들기, ERP 주문 계획)와 AppleScript 명령 3개(팔레트 계산, 보고서 내보내기, ERP 주문 계획)가 있습니다. PDF 보고서나 ERP 결과 같은 파일에는 단축어를 사용하는 것을 권장합니다. 로봇 순서 자체는 앱에서 생성됩니다.

JetPallet이 셀 PC에서 실행됩니까?

JetPallet은 macOS 15 이상용 Mac 앱입니다. 내보낸 파일은 텍스트와 표준 형식이므로 어떤 시스템에서도 처리할 수 있습니다.

자사 박스 크기로 해 보십시오

컨트롤러 코드를 한 줄 쓰기 전에 패턴을 계산하고, 셀을 정의하고, 순서를 확인하십시오. JetPallet은 14일 무료, 이후 연간 USD 99입니다.

무료로 사용해 보기

14일 무료 · 이후 USD 99/년

무료로 사용해 보기14일 무료USD 99/년