JetPallet Prova gratis

För robotintegratörer och automationsingenjörer

Hur får man in ett pallmönster i cellen utan att lära in varje låda?

JetPallet beräknar lagerplanen, kontrollerar den geometriskt och gör om den till en kartesisk sekvens: plock- och placeringspunkter för varje kartong, som JSON med schema eller som CSV-stegtabell i millimeter. Styrprogrammet skriver du fortfarande själv – men utifrån data du kan spåra.

Det du får ut

  • Robotsekvens som JSON-fil (utbytesformat 1)
  • CSV-stegtabell med plock- och placeringskoordinater i mm
  • STEP, COLLADA, OBJ + MTL, USDZ, DXF och IGES av den lastade pallen
  • Kartongpositioner som CSV eller JSON
  • PDF-packrapport och packinstruktion för idrifttagning
  • ERP-resultat som JSON, även utlöst från Genvägar

Mönstret är sällan det svåra. Överlämningen är det.

I många projekt når pallmönstret idrifttagningen som PDF, skiss eller kalkylark. Koordinater skrivs in på nytt, vridningar reds ut via mejl och mellanlägg glöms bort. Varje ny kartongstorlek startar samma varv igen.

Det som hjälper är inte ännu ett användargränssnitt utan ett rent utbytesformat: uttryckliga enheter, ett fast koordinatsystem, en dokumenterad sekvens – och ett tydligt besked om vad som har kontrollerats och vad som inte har det.

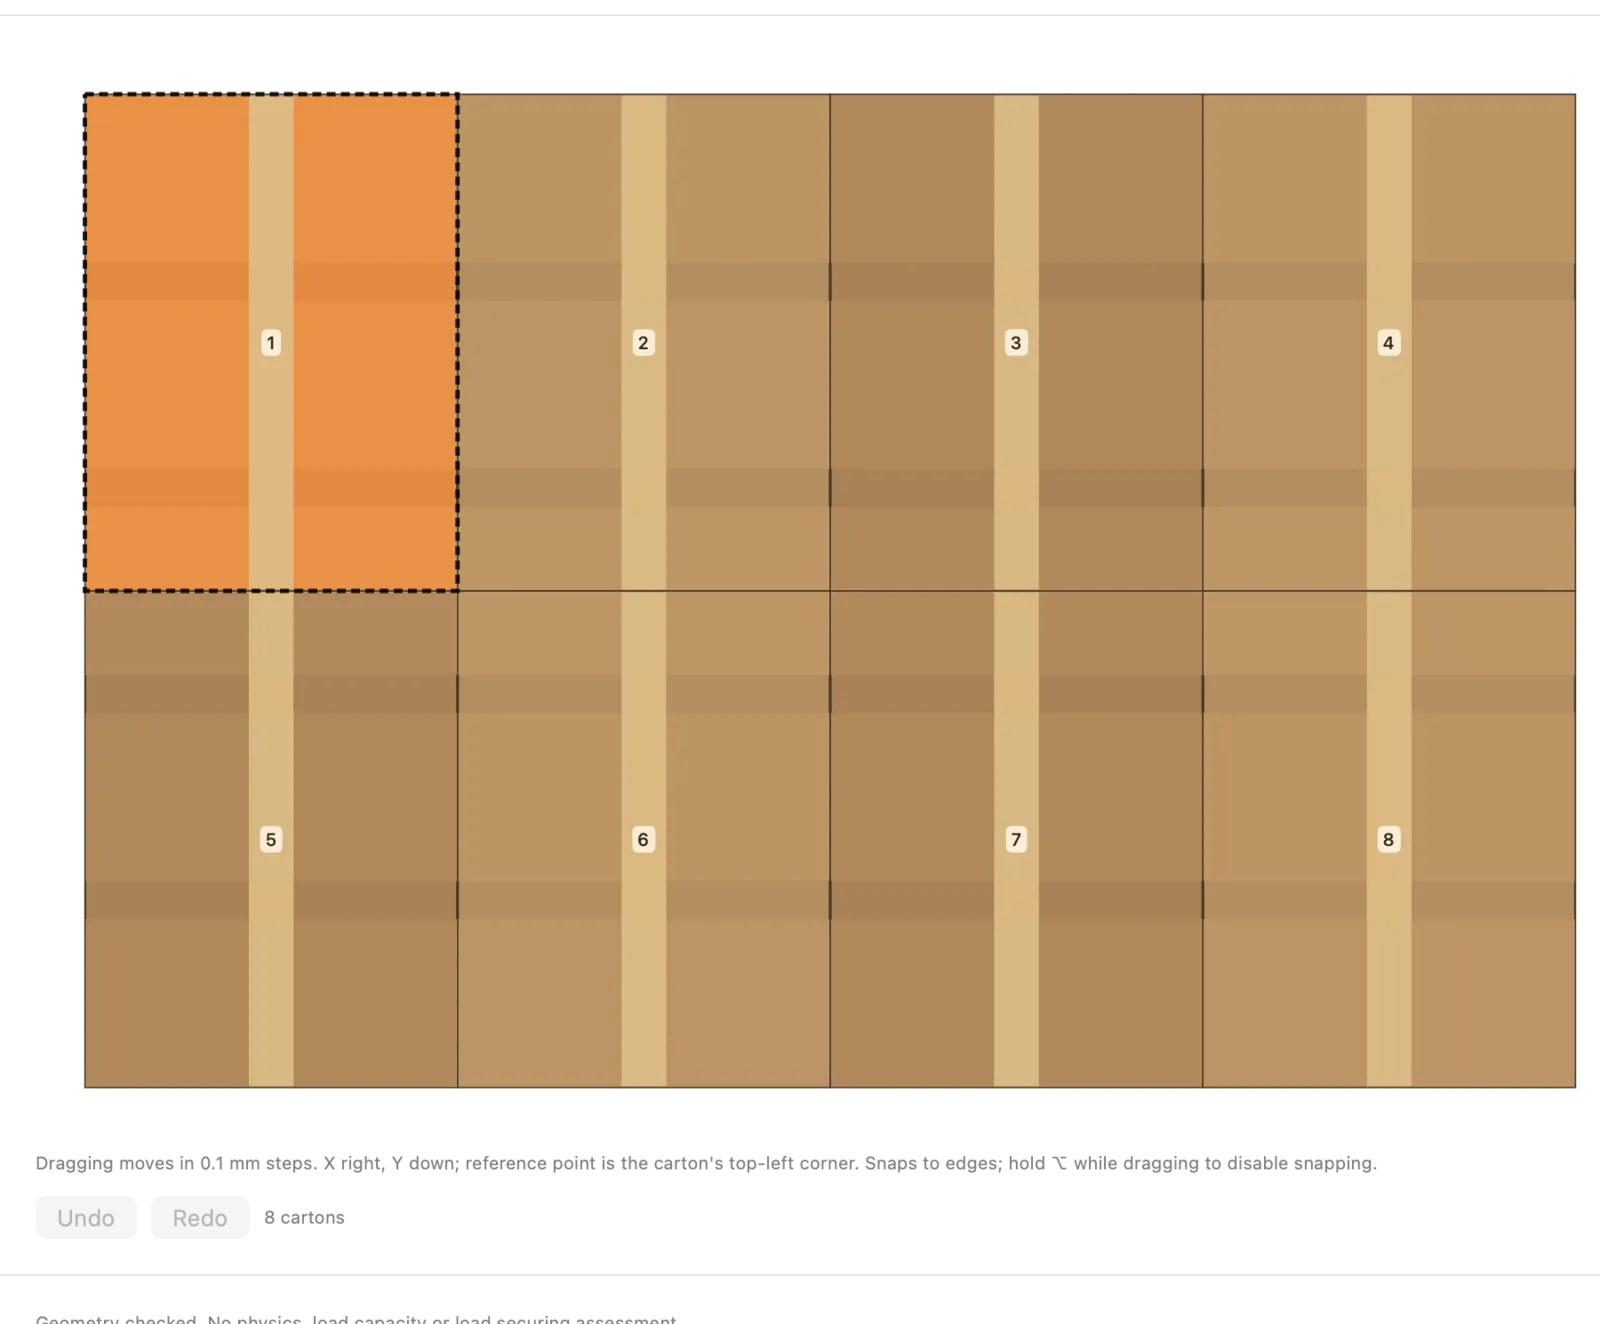
Justera mönstret för hand
JetPallets verkliga gränssnitt.

Arbetsflöde

Så arbetar du med JetPallet.

  1. 1

    Beräkna mönstret

    Ange kartongmått, vikt, pall och höjdgräns. JetPallet söker rutnät-, block-, väderkvarns-, femblocks- och L-mönster och kontrollerar varje lager oberoende. I lagerredigeraren kan du justera ett mönster för hand.

  2. 2

    Beskriv cellen

    I robotdialogen anger du pallposition, inmatning, gripdon, robotsida (fram, bak, vänster, höger) och upp till 20 hinder som axelparallella lådor.

  3. 3

    Generera och kontrollera sekvensen

    JetPallet räknar fram placeringsordningen och banavsnitten och kontrollerar dem mot arbetsområdet, hinder och redan placerade kartonger. Misslyckas ett steg stoppas planeringen med ett kollisionsmeddelande i stället för att en ofullständig fil skrivs.

  4. 4

    Exportera till din verktygskedja

    Sekvens som JSON eller CSV, geometri som STEP, COLLADA, OBJ, USDZ, DXF eller IGES. Din postprocessor eller styrprogramvara läser data – godkännandet av den verkliga cellen ligger kvar hos dig.

I detalj

I detalj

01

Robotsekvens som JSON med schema

Utbytesformatet (version 1) innehåller projektet, en nyberäknad pallösning, cellparametrarna och sekvensen med TCP-poser för plock och placering. Koordinater är heltal i 0,05 mm, vinklar i grader. Filstrukturen är dokumenterad; ett program rymmer upp till 1 000 kartonger.

Exempel: 400 × 300 mm på 1 200 × 800 mm ger 8 kartonger per lager – åtta plock- och placeringssteg per lager, i en ordning som beror på robotsidan.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Lagerplan: kartong 400 × 300 mm på 1200 × 800 mm – 8 per lager. Ritad av sidans webbkalkylator.

02

CSV-stegtabell för plock- och placeringslistor

För styrsystem som läser tabeller: en rad per kartong med steg, lager, kartongnummer, plock- och placeringspositioner i millimeter och vridningsvinkel. Millimeter med decimalpunkt oavsett språkinställningar, UTF-8 utan BOM, CRLF-radslut.

03

Multiplock och mellanlägg

Ett grepp kan ta 2 till 24 kartonger som ett glappfritt block, begränsat av griplängd, gripbredd och maximal total last. Klarar ett block inte kontrollen delas det upp i enkelplock. Mellanlägg visas i sekvensen med position och det steg före vilket de läggs.

04

Justera mönstret för hand

När cellen kräver en viss uppställning – gripåtkomst, etikettposition – flyttar och vrider du kartonger i lagerredigeraren. JetPallet kontrollerar det redigerade lagret igen innan du exporterar det.

05

3D-geometri för simulering och layout

Exportera den lastade pallen som STEP (AP214), COLLADA, OBJ med MTL, USDZ, DXF (ett lager per pallager) och IGES, inklusive faktiska lager, överhäng och mellanlägg. I STEP och COLLADA är pallen en omslutande kropp med däckets mått; OBJ, USDZ och IGES visar de schematiska pallbrädorna från 3D-vyn.

06

Automatisering med Genvägar och AppleScript

Appen erbjuder fyra åtgärder i Genvägar – beräkna pall, öppna projekt, skapa rapport som PDF, planera ERP-order – samt AppleScript-kommandon, till exempel för att beräkna en pall. Order från ERP eller WMS utväxlas som JSON: Du importerar dem i appen via menyn eller lämnar över dem till en genväg. Frågor om ditt arbetsflöde? Skriv till oss via kontaktsidan.

Frågor

Vanliga frågor.

Genererar JetPallet ett körklart robotprogram?

Nej. JetPallet levererar en kontrollerad kartesisk sekvens som JSON eller CSV. Din postprocessor eller styrprogramvara gör om den till ett program för det aktuella robotstyrsystemet. Det finns inga tillverkarspecifika drivrutiner.

Vilka enheter har koordinaterna?

I JSON-sekvensen är de heltal i 0,05 mm, så dela med 20 för att få millimeter. CSV-stegtabellen använder millimeter direkt, med decimalpunkt.

Kan jag automatisera JetPallet?

I appen, ja: Genvägar med fyra åtgärder (beräkna pall, öppna projekt, skapa rapport som PDF, planera ERP-order) och AppleScript med tre kommandon (calculate pallet, export report, plan ERP order). För filer som PDF-rapporten eller ERP-resultatet är Genvägar det rekommenderade sättet. Själva robotsekvensen genereras i appen.

Fungerar JetPallet på cellens dator?

JetPallet är en Mac-app för macOS 15 eller senare. De exporterade filerna är text och standardformat som du kan bearbeta på alla system.

Prova med dina egna kartongstorlekar

Beräkna ett mönster, beskriv din cell och titta på sekvensen innan du skriver en rad styrkod. JetPallet är gratis i 14 dagar, sedan 99 USD per år.

Prova gratis

Gratis i 14 dagar · sedan 99 USD/år

Prova gratis14 dagar gratis99 USD/år