
01
附結構描述的 JSON 機器人順序
交換格式(版本 1)包含專案、重新計算的棧板解、工作站參數,以及含抓取和放置 TCP 位姿的順序。座標為以 0.05 mm 為單位的整數,角度以度為單位。檔案結構有文件說明;一個程式最多容納 1,000 個紙箱。
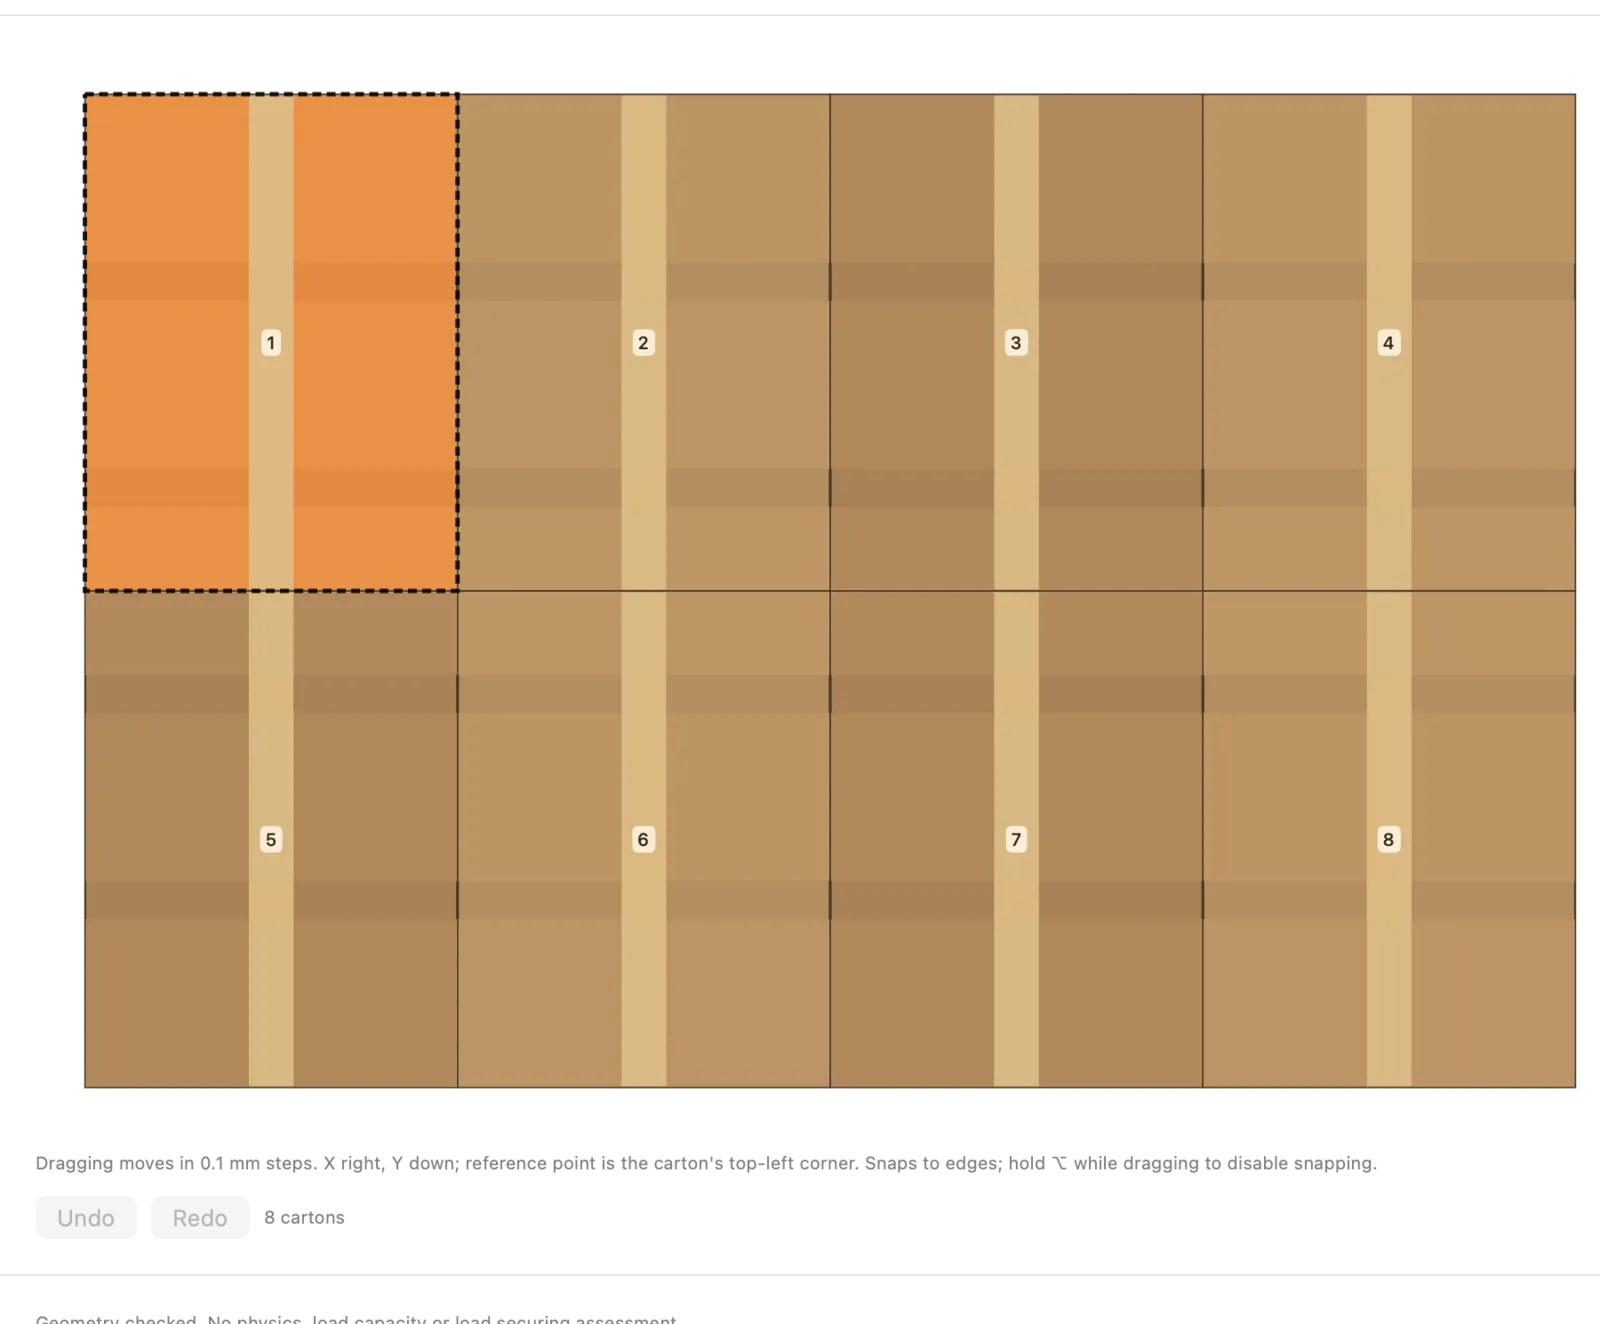
範例:1,200 × 800 mm 上放 400 × 300 mm 的紙箱,每層 8 個——每層八個抓放步驟,順序取決於機器人所在側。
面向機器人整合商和自動化工程師
JetPallet 計算層配置圖,進行幾何檢查,並將其轉換為笛卡兒順序:每個紙箱的抓取點和放置點,以附結構描述的 JSON 或以公釐為單位的 CSV 步驟表輸出。控制器程式仍由你來寫——但依據的是可追溯的資料。
你最終得到的
在許多專案中,棧板方案以 PDF、草圖或試算表的形式送到試車現場。座標被重新輸入,旋轉要寄電子郵件詢問,層間隔板被遺忘。每換一種紙箱尺寸,同樣的循環又重來一遍。
真正有用的不是又一個使用者介面,而是一種清晰的交換格式:明確的單位、固定的座標系、有文件的順序——以及坦白說明哪些已檢查、哪些沒有。
工作流程
輸入紙箱尺寸、重量、棧板和高度限制。JetPallet 搜尋網格、塊式、風車式、五塊式和 L 形方法方案,並獨立檢查每一層。層編輯器允許你手動調整方案。
在機器人對話方塊中設定棧板位置、進料位置、夾爪、機器人所在側(前、後、左、右),以及最多 20 個以軸對齊長方體表示的障礙物。
JetPallet 計算放置順序和路徑段,並對照工作空間、障礙物和已放置的紙箱進行檢查。如果某一步失敗,規劃會以碰撞訊息終止,而不是寫出不完整的檔案。
順序匯出為 JSON 或 CSV,幾何匯出為 STEP、COLLADA、OBJ、USDZ、DXF 或 IGES。由你的後處理器或控制器軟體讀取資料——實際工作站的驗收仍由你負責。
詳細介紹
01
交換格式(版本 1)包含專案、重新計算的棧板解、工作站參數,以及含抓取和放置 TCP 位姿的順序。座標為以 0.05 mm 為單位的整數,角度以度為單位。檔案結構有文件說明;一個程式最多容納 1,000 個紙箱。
範例:1,200 × 800 mm 上放 400 × 300 mm 的紙箱,每層 8 個——每層八個抓放步驟,順序取決於機器人所在側。
02
適用於讀取表格的控制器:每個紙箱一列,包括步驟、層、紙箱編號、以公釐為單位的抓取和放置位置以及旋轉角度。無論語言設定如何,公釐都使用小數點,UTF-8 無 BOM,CRLF 換行。
03
一次抓取可將 2 至 24 個紙箱作為無間隙的塊抓取,受夾爪長度、夾爪寬度和最大總載荷限制。如果某個塊未通過檢查,就拆分為單件抓取。層間隔板會連同其位置以及放在哪一步之前出現在順序中。
04
當工作站需要特定排列時——例如夾爪進入方向、標籤位置——可以在層編輯器中移動和旋轉紙箱。匯出前,JetPallet 會再次檢查編輯過的層。
05
將裝好的棧板匯出為 STEP(AP214)、COLLADA、帶 MTL 的 OBJ、USDZ、DXF(每個棧板層一個圖層)和 IGES,包括實際的層、突出邊緣和層間隔板。在 STEP 和 COLLADA 中,棧板是帶棧板面尺寸的外包絡;OBJ、USDZ 和 IGES 則顯示 3D 檢視中的示意棧板木板。
06
App 提供四個捷徑操作——計算棧板、開啟專案、產生 PDF 報告、規劃 ERP 訂單——以及 AppleScript 命令,例如用於計算棧板。ERP 或 WMS 的訂單以 JSON 交換:你可以在 App 中透過選單匯入,也可以交給捷徑處理。對你的流程有疑問?請透過聯絡頁面聯絡我們。
問題
不會。JetPallet 提供經過檢查的笛卡兒順序,格式為 JSON 或 CSV。你的後處理器或控制器軟體將其轉換為特定機器人控制器的程式。沒有針對特定廠商的驅動程式。
在 JSON 順序中是以 0.05 mm 為單位的整數,除以 20 即得公釐。CSV 步驟表直接使用公釐,帶小數點。
在 App 內可以:捷徑有四個操作(計算棧板、開啟專案、產生 PDF 報告、規劃 ERP 訂單),AppleScript 有三個命令(計算棧板、匯出報告、規劃 ERP 訂單)。對於 PDF 報告或 ERP 結果等檔案,建議使用捷徑。機器人順序本身在 App 中產生。
JetPallet 是適用於 macOS 15 或更高版本的 Mac App。匯出的檔案是文字和標準格式,可在任何系統上處理。
延伸閱讀
在寫下一行控制器程式碼之前,先計算方案、描述工作站並檢視順序。JetPallet 免費 14 天,之後每年 USD 99。
免費 14 天 · 之後 USD 99/年