
01
स्कीमा के साथ JSON के रूप में रोबोट क्रम
आदान-प्रदान फ़ॉर्मेट (संस्करण 1) में प्रोजेक्ट, ताज़ा फिर से गणना किया गया पैलेट समाधान, सेल पैरामीटर और पिक व प्लेस के लिए TCP पोज़ वाला क्रम होता है। निर्देशांक 0.05 mm में पूर्णांक हैं, कोण डिग्री में। फ़ाइल संरचना प्रलेखित है; एक प्रोग्राम में 1,000 कार्टन तक आते हैं।
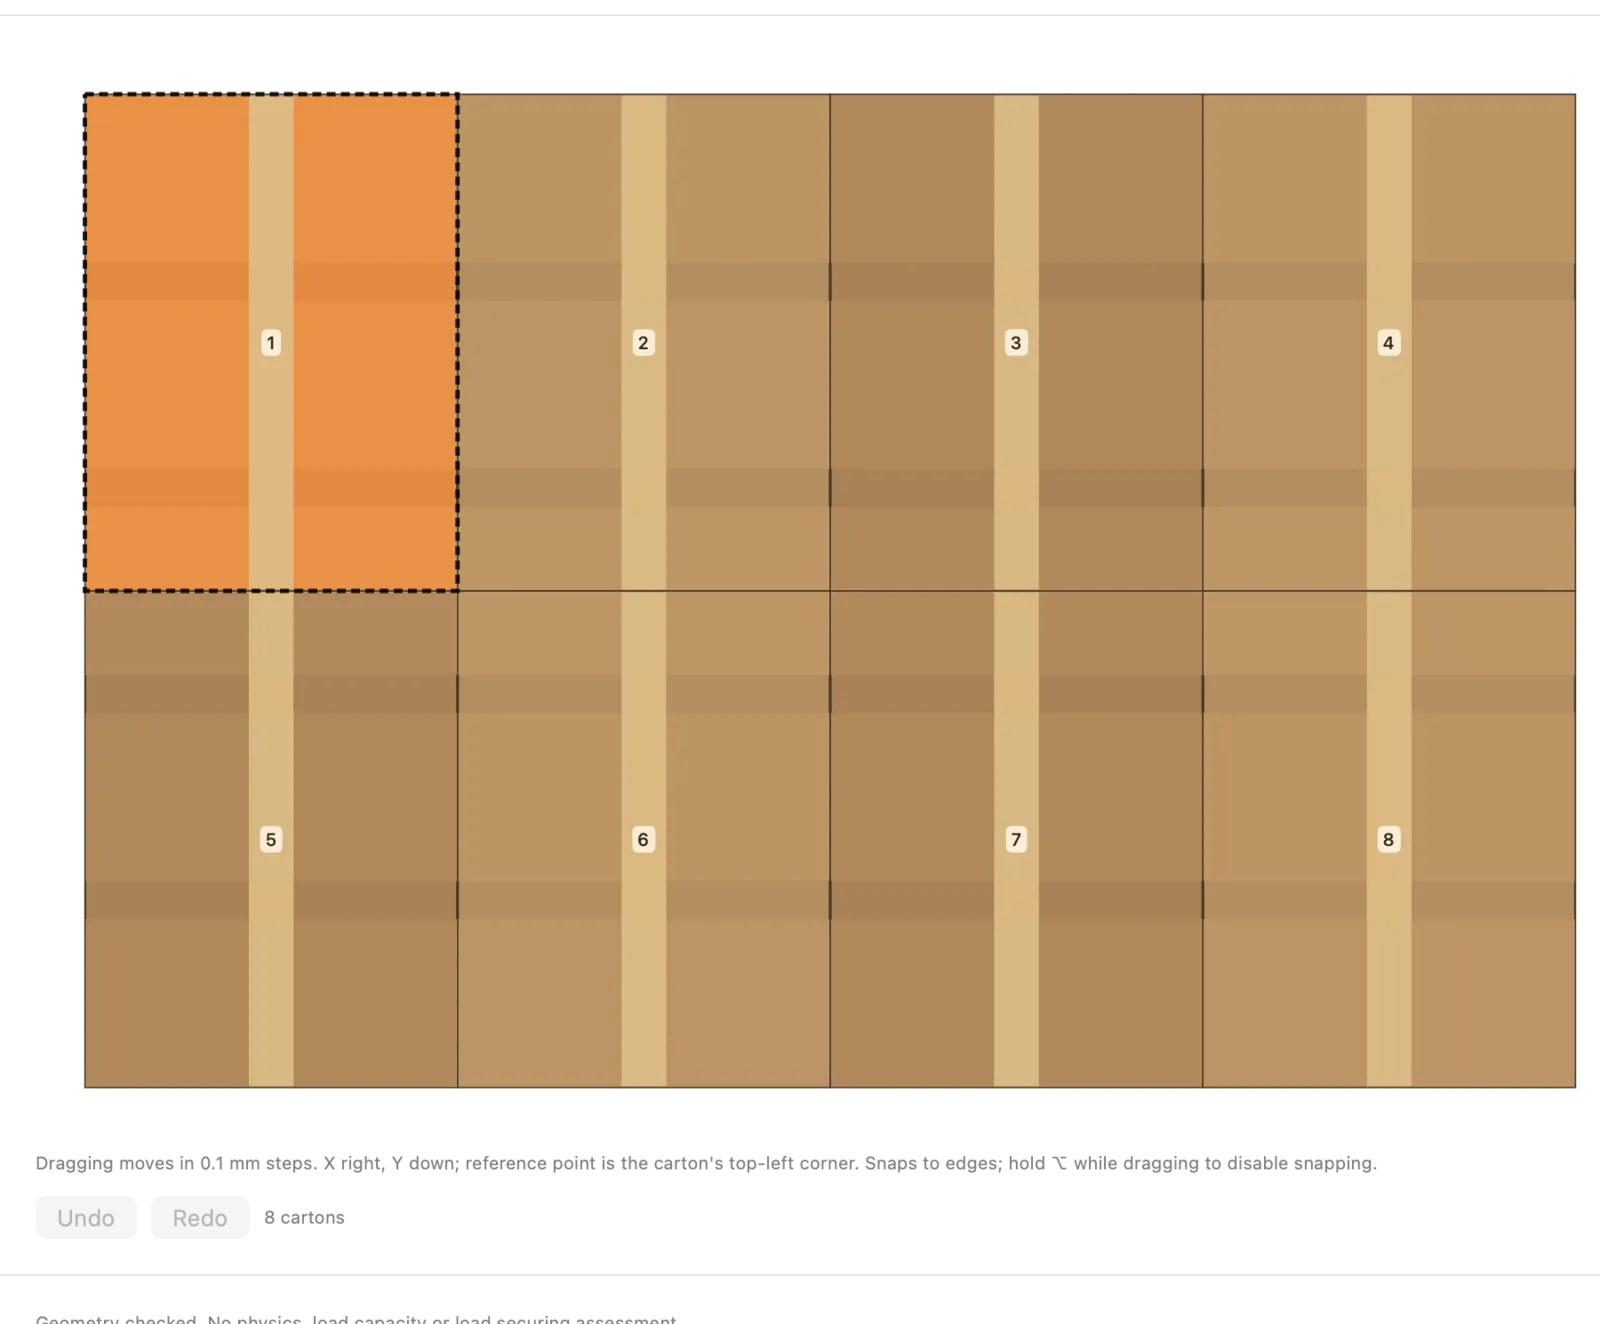
उदाहरण: 1,200 × 800 mm पर 400 × 300 mm प्रति परत 8 कार्टन देता है – प्रति परत आठ पिक-एंड-प्लेस चरण, ऐसे क्रम में जो रोबोट की तरफ़ पर निर्भर है।