JetPallet मोफत वापरून पाहा

रोबोट इंटिग्रेटर आणि ऑटोमेशन अभियंत्यांसाठी

प्रत्येक खोका शिकवल्याशिवाय पॅलेट रचना सेलमध्ये कशी पोहोचवायची?

JetPallet थर आराखडा मोजते, त्याची भूमितीय तपासणी करते आणि त्याचे कार्टेशियन क्रमात रूपांतर करते: प्रत्येक कार्टनसाठी उचलण्याचे आणि ठेवण्याचे बिंदू, स्कीमासह JSON म्हणून किंवा मिलिमीटरमधील CSV पायरी तक्ता म्हणून. कंट्रोलर प्रोग्राम तुम्हीच लिहिता – पण मागोवा घेता येणाऱ्या डेटावरून.

शेवटी तुमच्या हाती काय येते

  • JSON फाइल म्हणून रोबोट क्रम (देवाणघेवाण फॉरमॅट 1)
  • mm मधील उचलण्याच्या व ठेवण्याच्या निर्देशांकांसह CSV पायरी तक्ता
  • भरलेल्या पॅलेटचे STEP, COLLADA, OBJ + MTL, USDZ, DXF आणि IGES
  • CSV किंवा JSON स्वरूपात कार्टन स्थाने
  • कमिशनिंगसाठी PDF पॅकिंग अहवाल आणि पॅकिंग सूचना
  • JSON स्वरूपात ERP निकाल, Shortcuts मधूनही सुरू करता येणारा

रचना क्वचितच कठीण असते. हस्तांतरण कठीण असते.

अनेक प्रोजेक्टमध्ये पॅलेट रचना कमिशनिंगपर्यंत PDF, रेखाचित्र किंवा स्प्रेडशीट म्हणून पोहोचते. निर्देशांक पुन्हा टाइप केले जातात, फिरवण्याविषयी ईमेलने विचारणा होते, आणि टियर शीट विसरल्या जातात. प्रत्येक नवीन कार्टन आकारासोबत तेच चक्र पुन्हा सुरू होते.

मदत करते ती आणखी एक युजर इंटरफेस नव्हे, तर स्वच्छ देवाणघेवाण फॉरमॅट: स्पष्ट एकके, निश्चित निर्देशांक प्रणाली, दस्तऐवजीकृत क्रम – आणि काय तपासले आहे व काय नाही याचे साधे विधान.

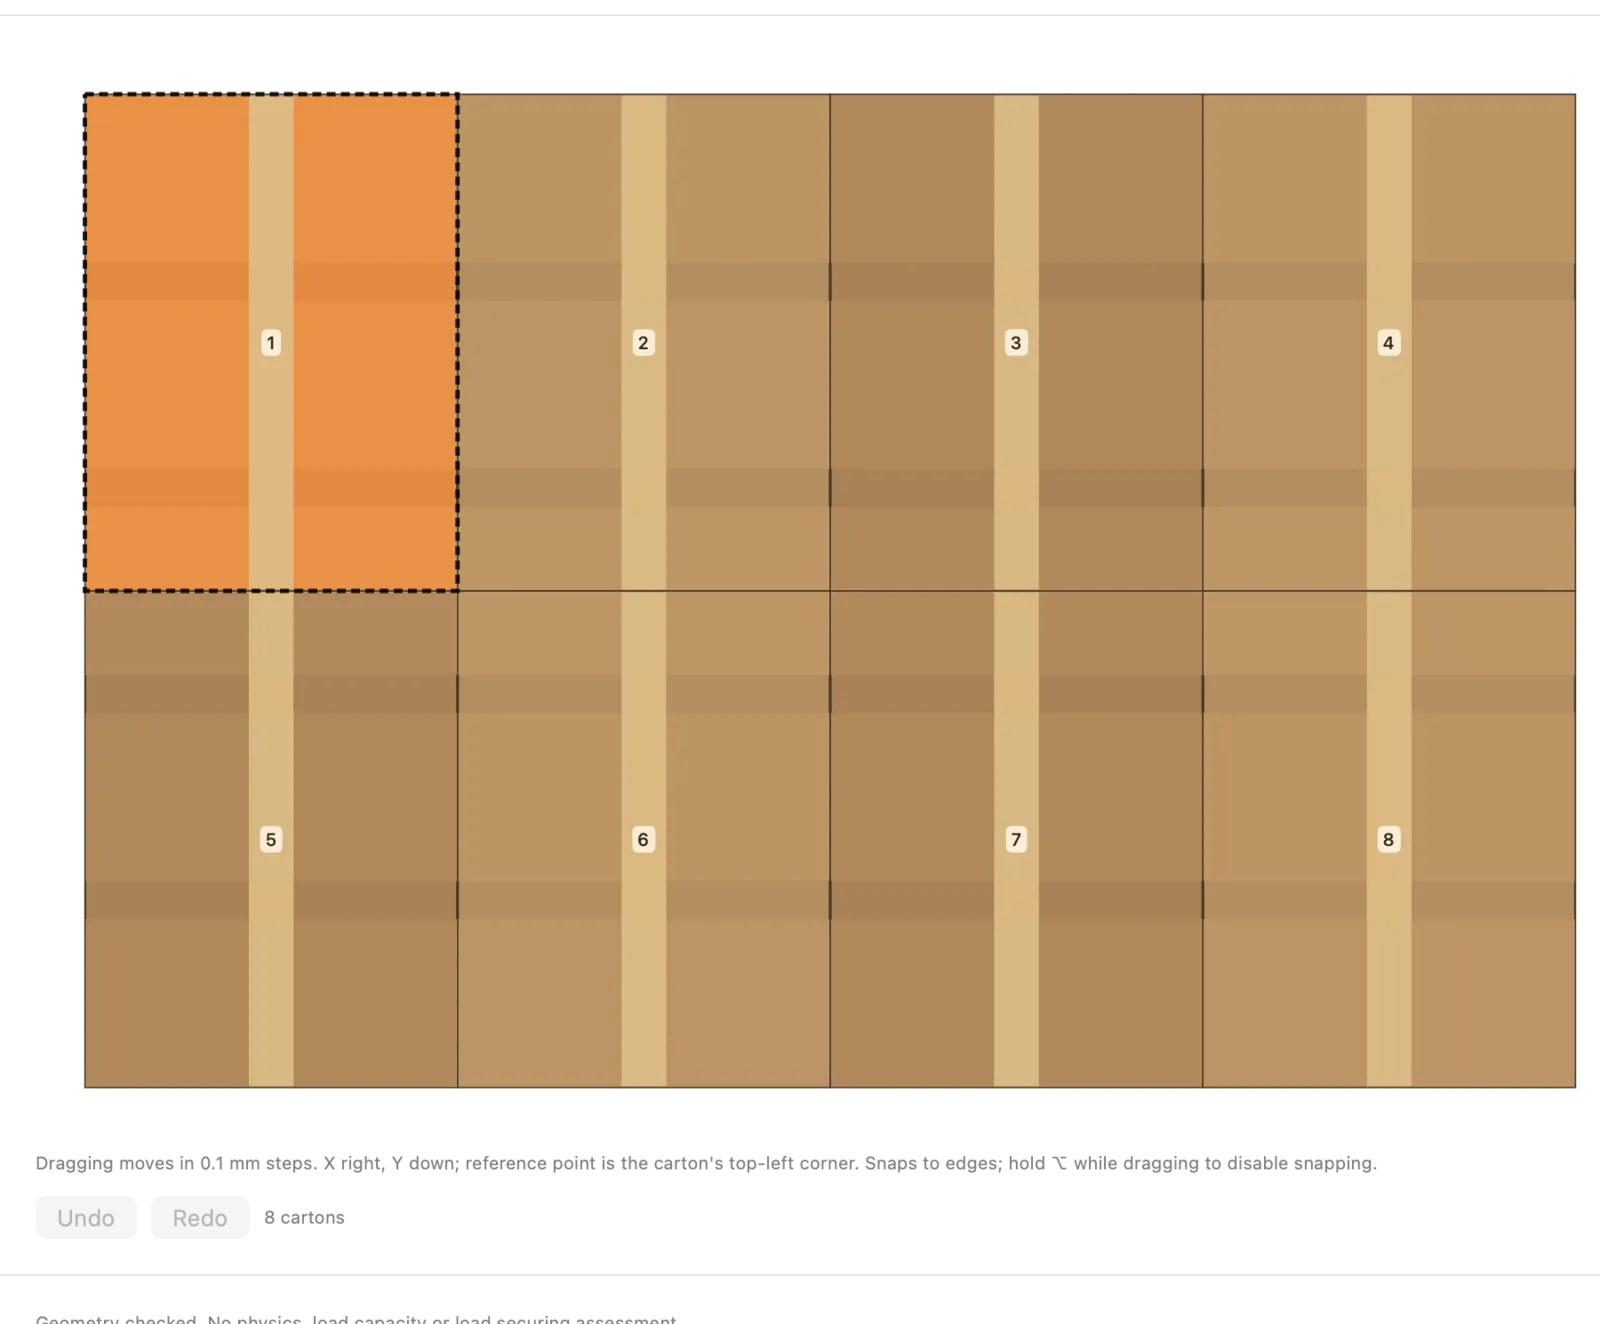
रचना हाताने बदला
JetPallet चा प्रत्यक्ष इंटरफेस.

कार्यपद्धती

तुम्ही JetPallet सोबत कसे काम करता.

  1. 1

    रचना मोजा

    कार्टनची मापे, वजन, पॅलेट आणि उंचीची मर्यादा लिहा. JetPallet ग्रिड, ब्लॉक, पिनव्हील, पाच-ब्लॉक आणि L-पद्धतीच्या रचना शोधते आणि प्रत्येक थर स्वतंत्रपणे तपासते. थर संपादकाने तुम्ही रचना हाताने बदलू शकता.

  2. 2

    सेलचे वर्णन करा

    रोबोट संवादात तुम्ही पॅलेटचे स्थान, इनफीड, ग्रिपर, रोबोटची बाजू (समोर, मागे, डावी, उजवी) आणि अक्ष-संरेखित खोक्यांच्या रूपात 20 पर्यंत अडथळे ठरवता.

  3. 3

    क्रम तयार करा आणि तपासा

    JetPallet ठेवण्याचा क्रम आणि मार्गाचे भाग मोजते आणि ते कार्यक्षेत्र, अडथळे आणि आधीच ठेवलेल्या कार्टनशी तपासते. एखादी पायरी अयशस्वी झाल्यास अपूर्ण फाइल लिहिण्याऐवजी नियोजन टक्कर संदेशासह थांबते.

  4. 4

    तुमच्या टूलचेनमध्ये एक्सपोर्ट करा

    क्रम JSON किंवा CSV म्हणून, भूमिती STEP, COLLADA, OBJ, USDZ, DXF किंवा IGES म्हणून. तुमचा पोस्ट-प्रोसेसर किंवा कंट्रोलर सॉफ्टवेअर डेटा वाचतो – प्रत्यक्ष सेलची मंजुरी तुमच्याकडेच राहते.

सविस्तर

सविस्तर

01

स्कीमासह JSON स्वरूपात रोबोट क्रम

देवाणघेवाण फॉरमॅटमध्ये (आवृत्ती 1) प्रोजेक्ट, नव्याने पुन्हा मोजलेला पॅलेट उपाय, सेलचे पॅरामीटर आणि उचलण्या व ठेवण्यासाठी TCP स्थितींसह क्रम असतो. निर्देशांक 0.05 mm मधील पूर्णांक, कोन अंशांमध्ये. फाइलची रचना दस्तऐवजीकृत आहे; एका प्रोग्राममध्ये 1,000 पर्यंत कार्टन असतात.

उदाहरण: 1,200 × 800 mm वर 400 × 300 mm प्रति थर 8 कार्टन देते – प्रति थर आठ उचला-ठेवा पायऱ्या, रोबोटच्या बाजूवर अवलंबून असलेल्या क्रमात.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
थर आराखडा: 1200 × 800 mm वर 400 × 300 mm कार्टन – प्रति थर 8. या पानाच्या वेब कॅल्क्युलेटरने काढलेला.

02

उचला-ठेवा याद्यांसाठी CSV पायरी तक्ता

तक्ते वाचणाऱ्या कंट्रोलरसाठी: प्रत्येक कार्टनसाठी एक ओळ – पायरी, थर, कार्टन क्रमांक, मिलिमीटरमधील उचलण्याचे व ठेवण्याचे स्थान आणि फिरवण्याचा कोन. भाषा सेटिंग्ज काहीही असोत, दशांश बिंदूसह मिलिमीटर, BOM शिवाय UTF-8, CRLF ओळ शेवट.

03

मल्टी-पिक आणि टियर शीट

एका पकडीत 2 ते 24 कार्टन फटीशिवाय ब्लॉक म्हणून घेता येतात, ग्रिपरची लांबी, रुंदी आणि कमाल एकूण भार यांनी मर्यादित. एखादा ब्लॉक तपासणीत अयशस्वी झाल्यास तो एकेरी पकडींमध्ये विभागला जातो. टियर शीट त्यांच्या स्थानासह आणि ती कोणत्या पायरीआधी ठेवली जाते यासह क्रमात दिसतात.

04

रचना हाताने बदला

सेलला विशिष्ट मांडणी हवी असेल – ग्रिपरचा प्रवेश, लेबलचे स्थान – तेव्हा तुम्ही थर संपादकात कार्टन सरकवता आणि फिरवता. एक्सपोर्ट करण्यापूर्वी JetPallet संपादित थर पुन्हा तपासते.

05

सिम्युलेशन आणि लेआउटसाठी 3D भूमिती

भरलेले पॅलेट STEP (AP214), COLLADA, MTL सह OBJ, USDZ, DXF (प्रत्येक पॅलेट थरासाठी एक लेयर) आणि IGES म्हणून एक्सपोर्ट करा, प्रत्यक्ष थर, ओव्हरहँग आणि टियर शीटसह. STEP आणि COLLADA मध्ये पॅलेट डेकच्या मापांचा वेढा आहे; OBJ, USDZ आणि IGES 3D दृश्यातील योजनात्मक पॅलेट फळ्या दाखवतात.

06

Shortcuts आणि AppleScript सह ऑटोमेशन

ॲप चार Shortcuts क्रिया देते – पॅलेटची गणना, प्रोजेक्ट उघडा, PDF अहवाल तयार करा, ERP ऑर्डरचे नियोजन – तसेच AppleScript आज्ञा, उदा. पॅलेटच्या गणनेसाठी. ERP किंवा WMS मधील ऑर्डर JSON म्हणून देवाणघेवाण होतात: त्या ॲपमध्ये मेनूमधून इम्पोर्ट करा किंवा एखाद्या शॉर्टकटला द्या. तुमच्या कार्यपद्धतीबद्दल प्रश्न आहेत? संपर्क पानावरून आम्हाला लिहा.

प्रश्न

वारंवार विचारले जाणारे प्रश्न.

JetPallet चालवण्यास तयार रोबोट प्रोग्राम तयार करते का?

नाही. JetPallet तपासलेला कार्टेशियन क्रम JSON किंवा CSV म्हणून देते. तुमचा पोस्ट-प्रोसेसर किंवा कंट्रोलर सॉफ्टवेअर त्याचे विशिष्ट रोबोट कंट्रोलरसाठी प्रोग्राममध्ये रूपांतर करतो. उत्पादक-विशिष्ट ड्रायव्हर नाहीत.

निर्देशांक कोणत्या एककात असतात?

JSON क्रमात ते 0.05 mm मधील पूर्णांक असतात, म्हणजे मिलिमीटरसाठी 20 ने भागा. CSV पायरी तक्ता थेट मिलिमीटर वापरतो, दशांश बिंदूसह.

मी JetPallet चे ऑटोमेशन करू शकतो का?

ॲपमध्ये, होय: चार क्रियांसह Shortcuts (पॅलेटची गणना, प्रोजेक्ट उघडा, PDF अहवाल तयार करा, ERP ऑर्डरचे नियोजन) आणि तीन आज्ञांसह AppleScript (पॅलेटची गणना, अहवाल एक्सपोर्ट, ERP ऑर्डरचे नियोजन). PDF अहवाल किंवा ERP निकाल यांसारख्या फाइलसाठी Shortcuts हा शिफारस केलेला मार्ग आहे. रोबोट क्रम स्वतः ॲपमध्ये तयार होतो.

JetPallet सेल PC वर चालते का?

JetPallet हे macOS 15 किंवा त्यापुढील आवृत्तीसाठी Mac ॲप आहे. एक्सपोर्ट केलेल्या फाइल्स मजकूर आणि मानक फॉरमॅटमध्ये असतात, ज्यांवर तुम्ही कोणत्याही प्रणालीवर प्रक्रिया करू शकता.

पुढे वाचा

संबंधित पाने.

तुमच्या स्वतःच्या कार्टन आकारांसह वापरून पाहा

कंट्रोलर कोडची एक ओळ लिहिण्यापूर्वी रचना मोजा, तुमच्या सेलचे वर्णन करा आणि क्रम पाहा. JetPallet 14 दिवस मोफत, नंतर USD 99 प्रति वर्ष.

मोफत वापरून पाहा

14 दिवस मोफत · नंतर USD 99/वर्ष

मोफत वापरून पाहा14 दिवस मोफतUSD 99/वर्ष