JetPallet Ücretsiz deneyin

Robot entegratörleri ve otomasyon mühendisleri için

Her kutuyu öğretmeden bir palet desenini hücreye nasıl aktarırsınız?

JetPallet kat planını hesaplar, geometrik olarak kontrol eder ve onu bir Kartezyen sıraya dönüştürür: her koli için alma ve bırakma noktaları, şemalı JSON veya milimetre cinsinden CSV adım tablosu olarak. Kontrolcü programını yine siz yazarsınız – ama izlenebilir verilerden.

Sonunda elinizde olanlar

  • JSON dosyası olarak robot sırası (değişim biçimi 1)
  • mm cinsinden alma ve bırakma koordinatlarıyla CSV adım tablosu
  • Yüklü paletin STEP, COLLADA, OBJ + MTL, USDZ, DXF ve IGES dosyaları
  • CSV veya JSON olarak koli konumları
  • Devreye alma için PDF paketleme raporu ve paketleme talimatı
  • JSON olarak ERP sonucu, Kestirmeler'den de tetiklenebilir

Desen nadiren zor kısımdır. Devir teslim zordur.

Birçok projede palet deseni devreye almaya bir PDF, bir taslak veya bir tablo olarak ulaşır. Koordinatlar yeniden yazılır, dönüşler e-postayla sorulur, ara levhalar unutulur. Her yeni koli ölçüsü aynı döngüyü yeniden başlatır.

İşe yarayan, başka bir kullanıcı arayüzü değil, temiz bir değişim biçimidir: açık birimler, sabit bir koordinat sistemi, belgelenmiş bir sıra – ve neyin kontrol edildiğine, neyin edilmediğine dair açık bir ifade.

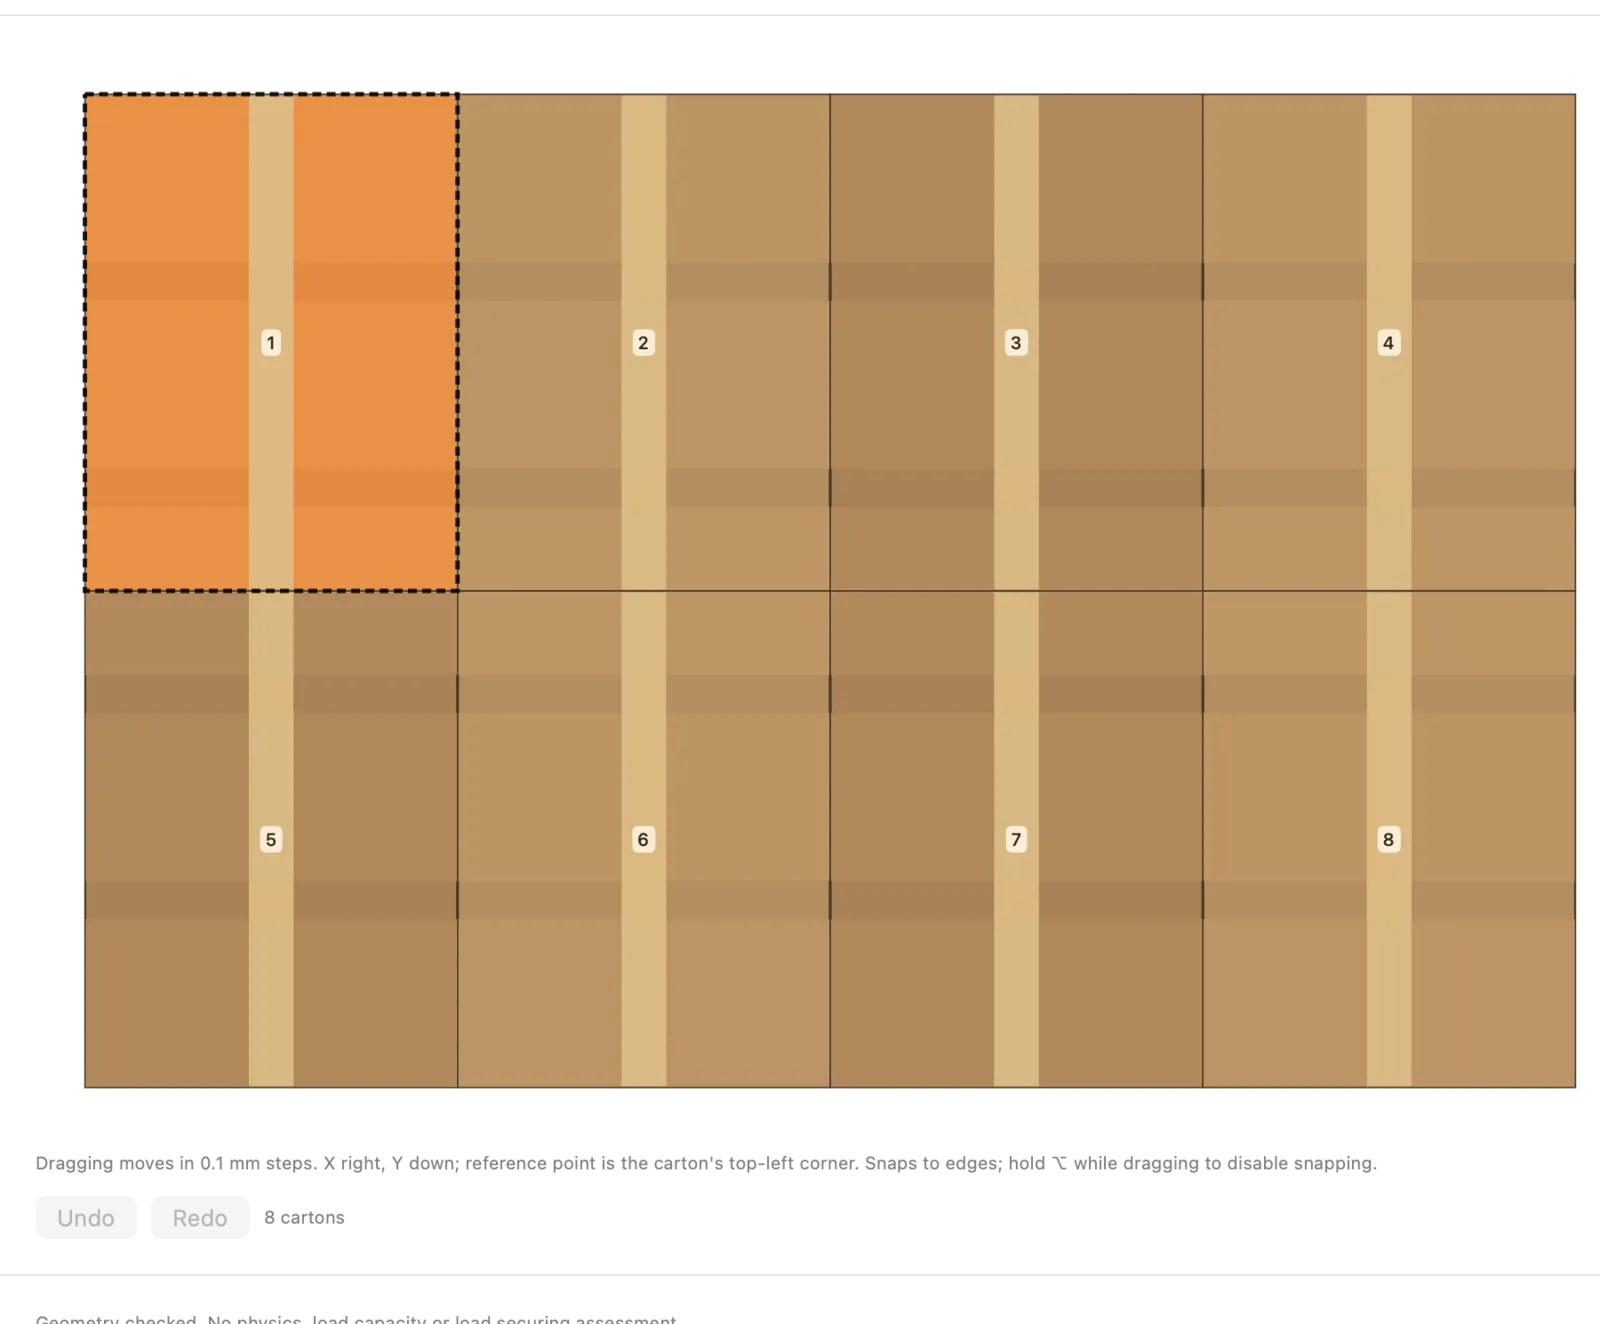
Deseni elle ayarlayın
Gerçek JetPallet arayüzü.

İş akışı

JetPallet ile nasıl çalışırsınız.

  1. 1

    Deseni hesaplayın

    Koli ölçülerini, ağırlığı, paleti ve yükseklik sınırını girin. JetPallet ızgara, blok, fırıldak, beş blok ve L yaklaşımı desenlerini arar ve her katı bağımsız olarak kontrol eder. Kat düzenleyici bir deseni elle ayarlamanızı sağlar.

  2. 2

    Hücreyi tanımlayın

    Robot iletişim kutusunda palet konumunu, besleme noktasını, tutucuyu, robot tarafını (ön, arka, sol, sağ) ve eksen hizalı kutular olarak en fazla 20 engeli belirlersiniz.

  3. 3

    Sırayı oluşturun ve kontrol edin

    JetPallet yerleştirme sırasını ve yol segmentlerini hesaplar ve bunları çalışma zarfına, engellere ve zaten yerleştirilmiş kolilere göre kontrol eder. Bir adım başarısız olursa planlama, eksik bir dosya yazmak yerine bir çarpışma mesajıyla durur.

  4. 4

    Araç zincirinize aktarın

    Sıra JSON veya CSV olarak, geometri STEP, COLLADA, OBJ, USDZ, DXF veya IGES olarak. Son işlemciniz veya kontrolcü yazılımınız verileri okur – gerçek hücrenin onayı sizde kalır.

Ayrıntılı

Ayrıntılı

01

Şemalı JSON olarak robot sırası

Değişim biçimi (sürüm 1); projeyi, yeniden hesaplanmış bir palet çözümünü, hücre parametrelerini ve alma ile bırakma için TCP pozlarıyla sırayı içerir. Koordinatlar 0,05 mm cinsinden tam sayılardır, açılar derece cinsindendir. Dosya yapısı belgelenmiştir; bir program en fazla 1.000 koli tutar.

Örnek: 1.200 × 800 mm üzerinde 400 × 300 mm kat başına 8 koli verir – kat başına sekiz al-bırak adımı, robot tarafına bağlı bir sırayla.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Kat planı: 1200 × 800 mm üzerinde 400 × 300 mm koli – kat başına 8. Bu sayfanın web hesaplayıcısı tarafından çizildi.

02

Al-bırak listeleri için CSV adım tablosu

Tablo okuyan kontrolcüler için: koli başına bir satır; adım, kat, koli numarası, milimetre cinsinden alma ve bırakma konumları ve dönüş açısıyla. Dil ayarlarından bağımsız olarak ondalık noktalı milimetre, BOM'suz UTF-8, CRLF satır sonları.

03

Çoklu alma ve ara levhalar

Tek bir tutuş, tutucu uzunluğu, tutucu genişliği ve azami toplam yükle sınırlı olarak 2 ila 24 koliyi boşluksuz bir blok olarak alabilir. Bir blok kontrolü geçemezse tekli almalara bölünür. Ara levhalar sırada konumlarıyla ve hangi adımdan önce yerleştirildikleriyle görünür.

04

Deseni elle ayarlayın

Hücre belirli bir dizilim gerektirdiğinde – tutucu erişimi, etiket konumu – kolileri kat düzenleyicide taşır ve döndürürsünüz. JetPallet düzenlenen katı dışa aktarmadan önce yeniden kontrol eder.

05

Simülasyon ve yerleşim için 3D geometri

Yüklü paleti gerçek katlar, taşma ve ara levhalar dahil STEP (AP214), COLLADA, MTL'li OBJ, USDZ, DXF (palet katı başına bir katman) ve IGES olarak dışa aktarın. STEP ve COLLADA'da palet, palet yüzeyi ölçülerinde bir zarftır; OBJ, USDZ ve IGES 3D görünümdeki şematik palet tahtalarını gösterir.

06

Kestirmeler ve AppleScript ile otomasyon

Uygulama dört Kestirmeler eylemi – paleti hesapla, projeyi aç, raporu PDF olarak oluştur, ERP siparişini planla – ve örneğin palet hesaplamak için AppleScript komutları sunar. ERP veya WMS'ten gelen siparişler JSON olarak alınıp verilir: bunları uygulamada menü üzerinden içe aktarın veya bir kestirmeye iletin. İş akışınızla ilgili sorularınız mı var? İletişim sayfası üzerinden bize yazın.

Sorular

Sık sorulan sorular.

JetPallet çalışmaya hazır bir robot programı oluşturur mu?

Hayır. JetPallet kontrol edilmiş bir Kartezyen sırayı JSON veya CSV olarak sağlar. Son işlemciniz veya kontrolcü yazılımınız bunu belirli robot kontrolcüsü için bir programa dönüştürür. Üreticiye özgü sürücüler yoktur.

Koordinatlar hangi birimde?

JSON sırasında 0,05 mm cinsinden tam sayılardır; milimetre için 20'ye bölün. CSV adım tablosu doğrudan ondalık noktalı milimetre kullanır.

JetPallet'i otomatikleştirebilir miyim?

Uygulama içinde evet: dört eylemli Kestirmeler (paleti hesapla, projeyi aç, raporu PDF olarak oluştur, ERP siparişini planla) ve üç komutlu AppleScript (paleti hesapla, raporu dışa aktar, ERP siparişini planla). PDF raporu veya ERP sonucu gibi dosyalar için önerilen yol Kestirmeler'dir. Robot sırasının kendisi uygulamada oluşturulur.

JetPallet hücre bilgisayarında çalışır mı?

JetPallet, macOS 15 veya üzeri için bir Mac uygulamasıdır. Dışa aktarılan dosyalar, her sistemde işleyebileceğiniz metin ve standart biçimlerdir.

Kendi koli ölçülerinizle deneyin

Tek satır kontrolcü kodu yazmadan önce bir desen hesaplayın, hücrenizi tanımlayın ve sıraya bakın. JetPallet 14 gün ücretsiz, ardından yılda USD 99.

Ücretsiz deneyin

14 gün ücretsiz · ardından yılda USD 99

Ücretsiz deneyin14 gün ücretsizyılda USD 99