
01
ಸ್ಕೀಮಾ ಸಹಿತ JSON ಆಗಿ ರೋಬೋಟ್ ಅನುಕ್ರಮ
ವಿನಿಮಯ ಸ್ವರೂಪ (ಆವೃತ್ತಿ 1) ಪ್ರಾಜೆಕ್ಟ್, ಹೊಸದಾಗಿ ಮರು-ಲೆಕ್ಕ ಹಾಕಿದ ಪ್ಯಾಲೆಟ್ ಪರಿಹಾರ, ಸೆಲ್ ಪ್ಯಾರಾಮೀಟರ್ಗಳು ಮತ್ತು ಪಿಕ್ ಹಾಗೂ ಪ್ಲೇಸ್ಗೆ TCP ಭಂಗಿಗಳೊಂದಿಗೆ ಅನುಕ್ರಮವನ್ನು ಒಳಗೊಂಡಿದೆ. ನಿರ್ದೇಶಾಂಕಗಳು 0.05 mm ನಲ್ಲಿ ಪೂರ್ಣಾಂಕಗಳು, ಕೋನಗಳು ಡಿಗ್ರಿಗಳಲ್ಲಿ. ಫೈಲ್ ರಚನೆ ದಾಖಲಿತವಾಗಿದೆ; ಒಂದು ಪ್ರೋಗ್ರಾಂ 1,000 ರವರೆಗೆ ಕಾರ್ಟನ್ಗಳನ್ನು ಹೊಂದುತ್ತದೆ.
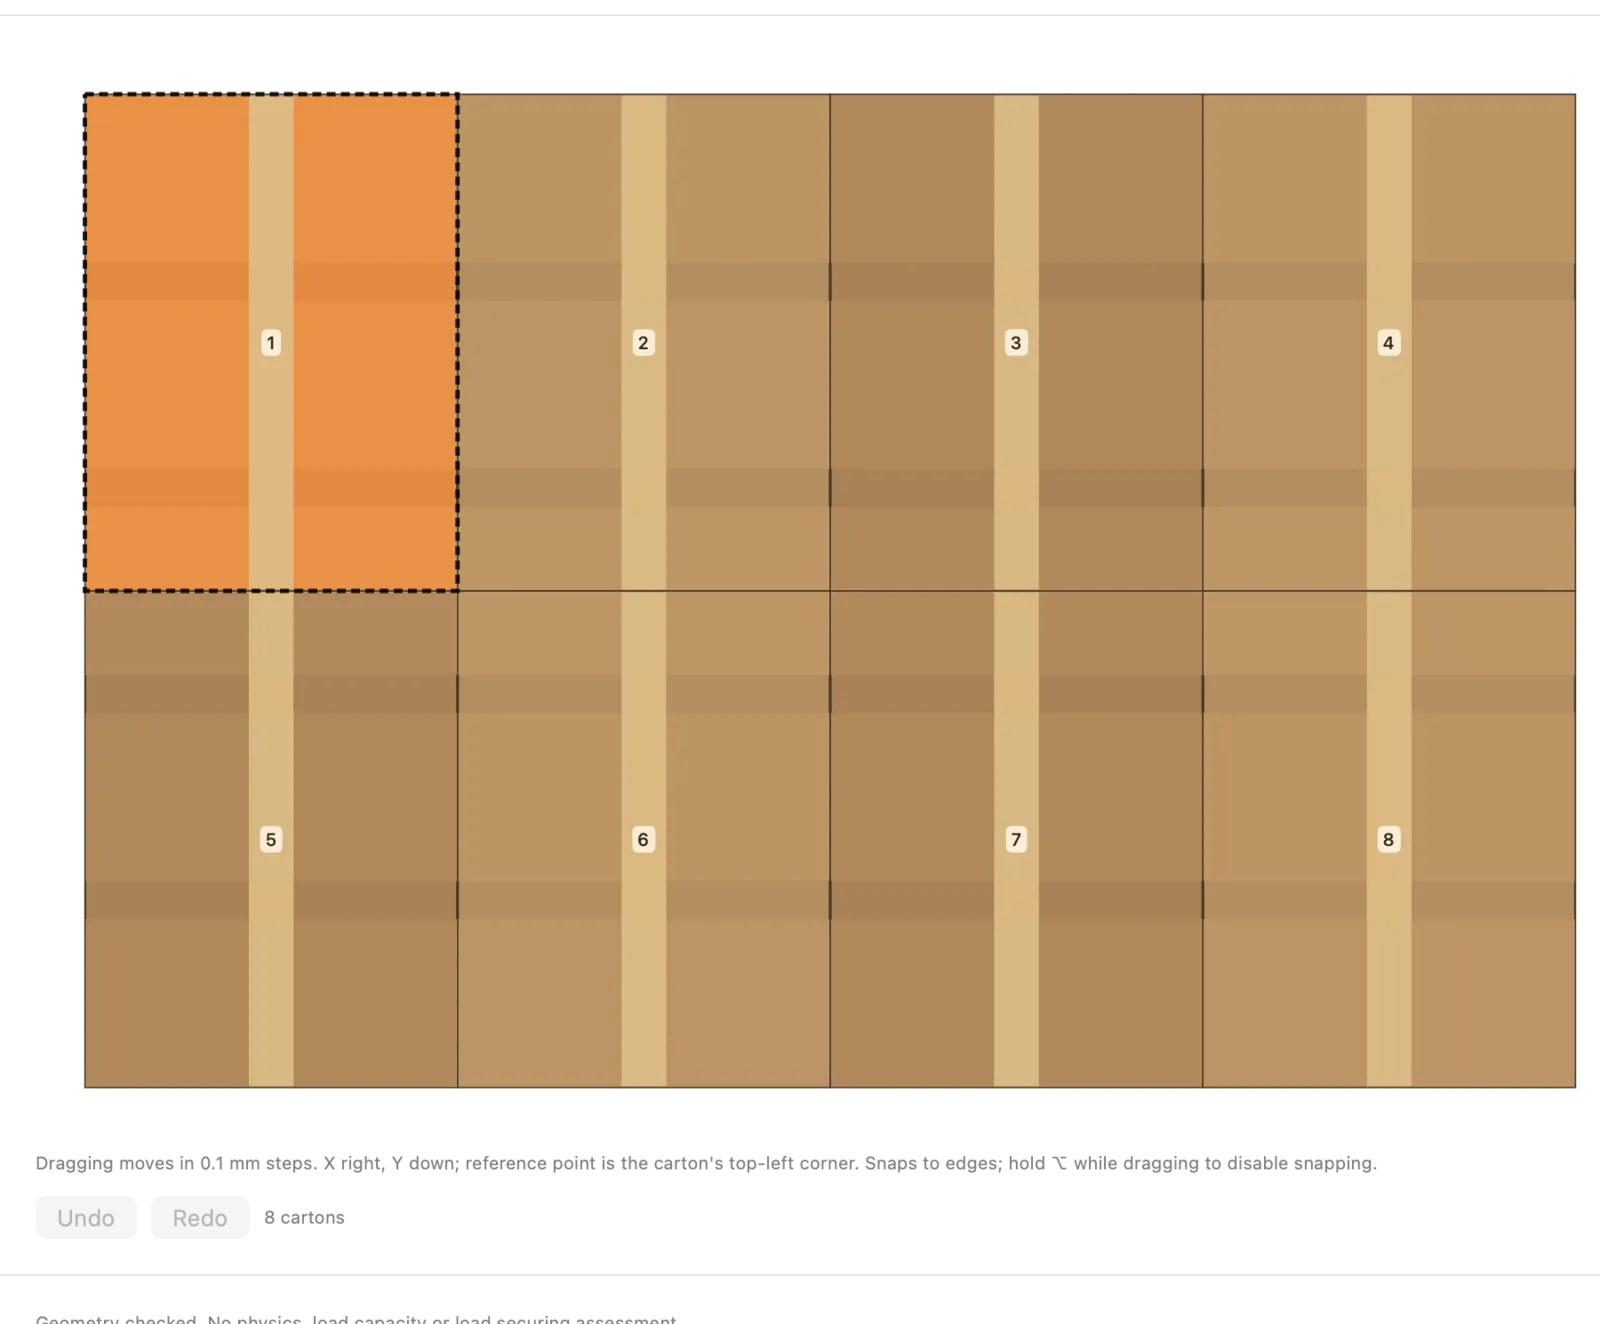
ಉದಾಹರಣೆ: 1,200 × 800 mm ಮೇಲೆ 400 × 300 mm ಪ್ರತಿ ಪದರಕ್ಕೆ 8 ಕಾರ್ಟನ್ಗಳನ್ನು ನೀಡುತ್ತದೆ – ಪ್ರತಿ ಪದರಕ್ಕೆ ಎಂಟು ಪಿಕ್-ಅಂಡ್-ಪ್ಲೇಸ್ ಹಂತಗಳು, ರೋಬೋಟ್ ಬದಿಯನ್ನು ಅವಲಂಬಿಸಿದ ಕ್ರಮದಲ್ಲಿ.