JetPallet મફત અજમાવો

રોબોટ ઇન્ટિગ્રેટર અને ઑટોમેશન એન્જિનિયરો માટે

દરેક બૉક્સ શીખવ્યા વગર પૅલેટ પેટર્ન સેલમાં કેવી રીતે લાવવી?

JetPallet સ્તર યોજના ગણે છે, તેની ભૌમિતિક ચકાસણી કરે છે અને તેને કાર્ટેશિયન ક્રમ માં ફેરવે છે: દરેક કાર્ટન માટે ઉપાડવાના અને મૂકવાના બિંદુઓ, સ્કીમા સાથે JSON તરીકે કે મિલિમીટરમાં CSV સ્ટેપ ટેબલ તરીકે. કંટ્રોલર પ્રોગ્રામ તમે જ લખો છો – પણ ચકાસી શકાય તેવા ડેટા પરથી.

અંતે તમારા હાથમાં શું આવે છે

  • JSON ફાઇલ તરીકે રોબોટ ક્રમ (આદાન-પ્રદાન ફૉર્મેટ 1)
  • mm માં ઉપાડવા-મૂકવાના કોઑર્ડિનેટ સાથે CSV સ્ટેપ ટેબલ
  • ભરેલા પૅલેટનું STEP, COLLADA, OBJ + MTL, USDZ, DXF અને IGES
  • CSV કે JSON તરીકે કાર્ટન સ્થાન
  • કમિશનિંગ માટે PDF પેકિંગ રિપોર્ટ અને પેકિંગ સૂચના
  • JSON તરીકે ERP પરિણામ, Shortcuts થી પણ શરૂ કરી શકાય

પેટર્ન ભાગ્યે જ મુશ્કેલ હોય છે. સોંપણી મુશ્કેલ છે.

ઘણા પ્રોજેક્ટમાં પૅલેટ પેટર્ન કમિશનિંગ સુધી PDF, સ્કેચ કે સ્પ્રેડશીટ તરીકે પહોંચે છે. કોઑર્ડિનેટ ફરી ટાઇપ થાય છે, ફેરવવા વિશે ઈમેલથી પૂછાય છે, અને ટિયર શીટ ભુલાઈ જાય છે. દરેક નવા કાર્ટન કદ સાથે એ જ ચક્ર ફરી શરૂ થાય છે.

મદદ કરે છે તે બીજું યુઝર ઇન્ટરફેસ નહીં, પણ સ્વચ્છ આદાન-પ્રદાન ફૉર્મેટ: સ્પષ્ટ એકમો, નિશ્ચિત કોઑર્ડિનેટ સિસ્ટમ, દસ્તાવેજીકૃત ક્રમ – અને શું ચકાસાયું છે અને શું નહીં તેનું સાદું નિવેદન.

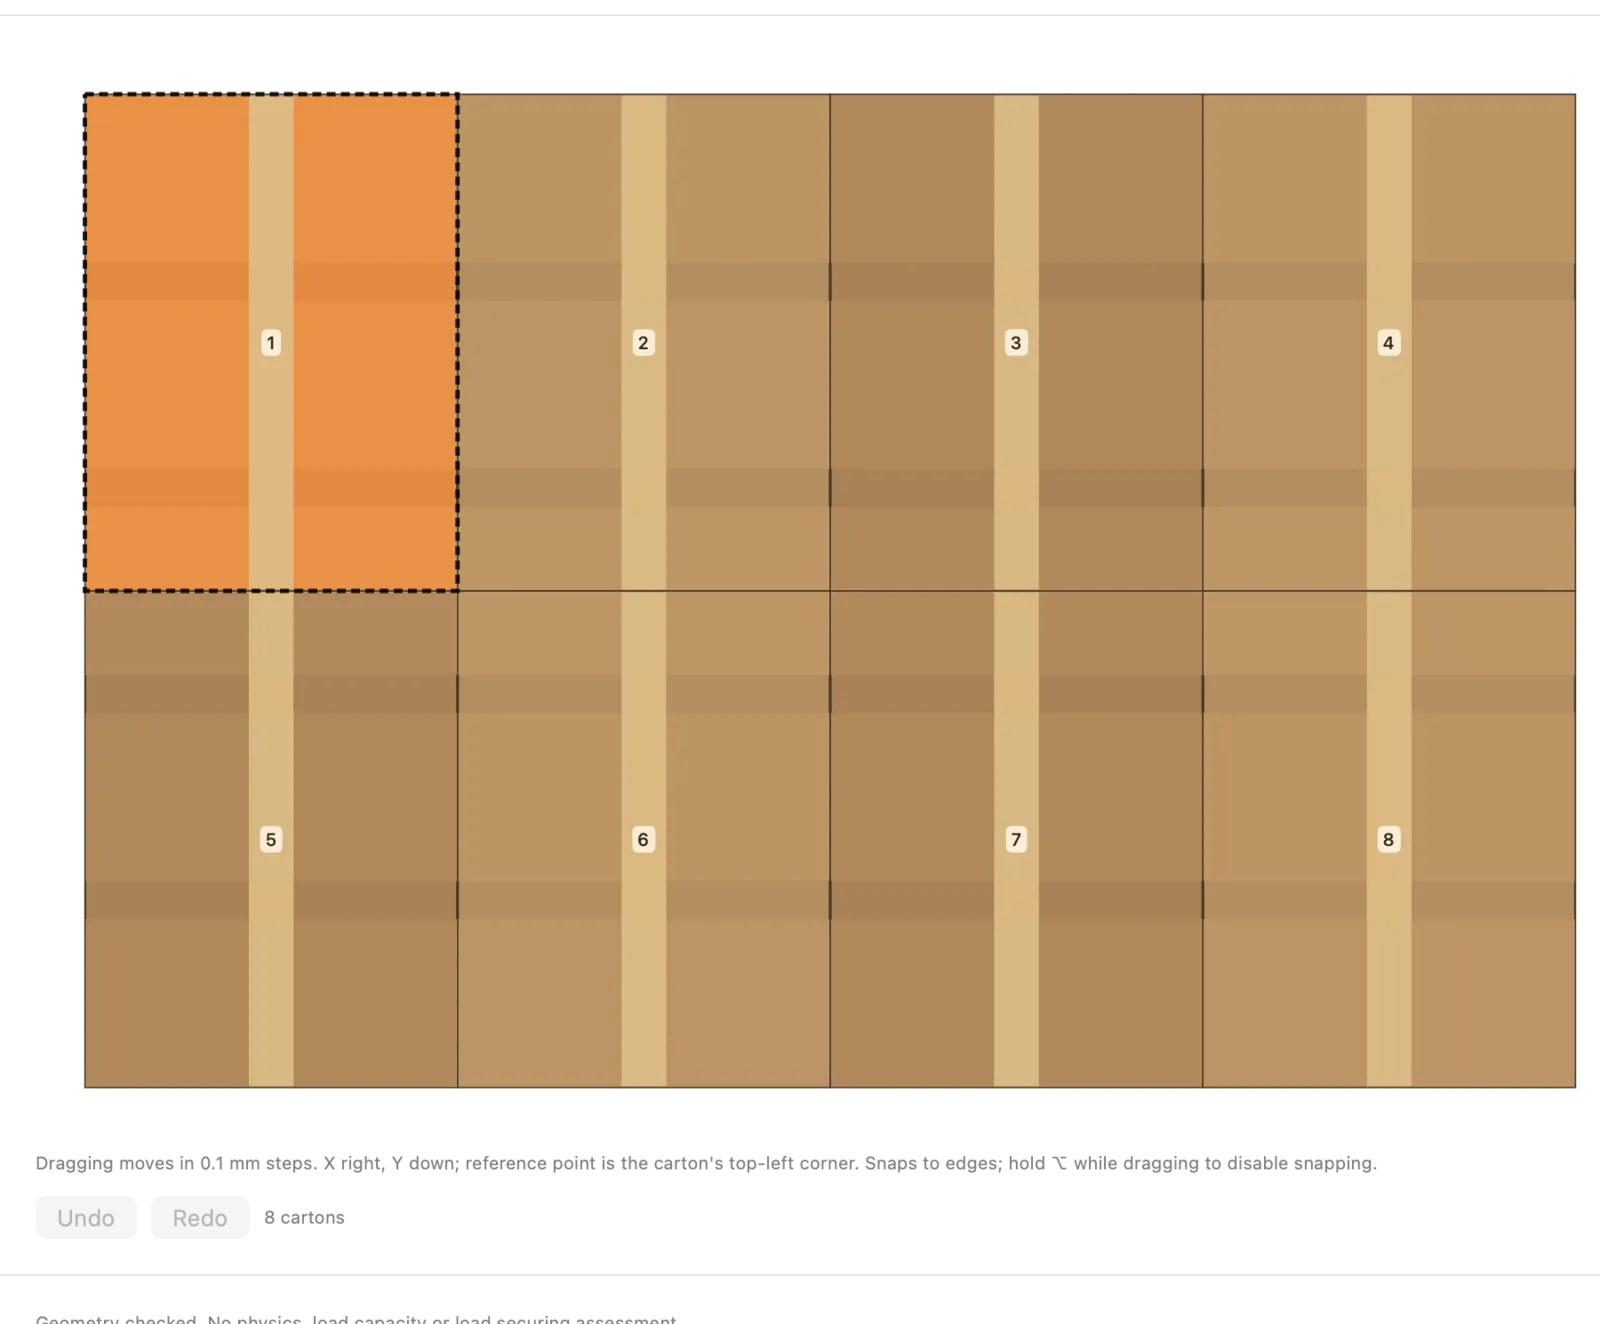
પેટર્ન હાથથી બદલો
JetPallet નું વાસ્તવિક ઇન્ટરફેસ.

કાર્યપદ્ધતિ

તમે JetPallet સાથે કેવી રીતે કામ કરો છો.

  1. 1

    પેટર્ન ગણો

    કાર્ટનનાં માપ, વજન, પૅલેટ અને ઊંચાઈ મર્યાદા લખો. JetPallet ગ્રિડ, બ્લૉક, પિનવ્હીલ, પાંચ-બ્લૉક અને L-પદ્ધતિની પેટર્ન શોધે છે અને દરેક સ્તર સ્વતંત્ર રીતે ચકાસે છે. સ્તર એડિટરથી તમે પેટર્ન હાથથી બદલી શકો છો.

  2. 2

    સેલનું વર્ણન કરો

    રોબોટ ડાયલૉગમાં તમે પૅલેટનું સ્થાન, ઇનફીડ, ગ્રિપર, રોબોટની બાજુ (આગળ, પાછળ, ડાબી, જમણી) અને અક્ષ-સંરેખિત બૉક્સ તરીકે 20 સુધી અવરોધો નક્કી કરો છો.

  3. 3

    ક્રમ બનાવો અને ચકાસો

    JetPallet મૂકવાનો ક્રમ અને માર્ગના ભાગો ગણે છે અને તેને કાર્યક્ષેત્ર, અવરોધો અને પહેલેથી મૂકેલાં કાર્ટન સાથે ચકાસે છે. કોઈ પગલું નિષ્ફળ જાય તો અધૂરી ફાઇલ લખવાને બદલે આયોજન ટક્કર સંદેશ સાથે અટકે છે.

  4. 4

    તમારી ટૂલચેઇનમાં એક્સપોર્ટ કરો

    ક્રમ JSON કે CSV તરીકે, ભૂમિતિ STEP, COLLADA, OBJ, USDZ, DXF કે IGES તરીકે. તમારો પોસ્ટ-પ્રોસેસર કે કંટ્રોલર સૉફ્ટવેર ડેટા વાંચે છે – વાસ્તવિક સેલની મંજૂરી તમારી જ રહે છે.

વિગતે

વિગતે

01

સ્કીમા સાથે JSON તરીકે રોબોટ ક્રમ

આદાન-પ્રદાન ફૉર્મેટ (વર્ઝન 1) માં પ્રોજેક્ટ, તાજો ફરી ગણેલો પૅલેટ ઉકેલ, સેલ પરિમાણો અને ઉપાડવા-મૂકવા માટે TCP સ્થિતિઓ સાથે ક્રમ હોય છે. કોઑર્ડિનેટ 0.05 mm માં પૂર્ણાંક, ખૂણા અંશમાં. ફાઇલનું માળખું દસ્તાવેજીકૃત છે; એક પ્રોગ્રામમાં 1,000 સુધી કાર્ટન હોય છે.

ઉદાહરણ: 1,200 × 800 mm પર 400 × 300 mm પ્રતિ સ્તર 8 કાર્ટન આપે છે – પ્રતિ સ્તર આઠ પિક-ઍન્ડ-પ્લેસ પગલાં, રોબોટની બાજુ પર આધારિત ક્રમમાં.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
સ્તર યોજના: 1200 × 800 mm પર 400 × 300 mm કાર્ટન – પ્રતિ સ્તર 8. આ પેજના વેબ કેલ્ક્યુલેટરથી દોરેલી.

02

પિક-ઍન્ડ-પ્લેસ યાદીઓ માટે CSV સ્ટેપ ટેબલ

કોષ્ટકો વાંચતા કંટ્રોલર માટે: દરેક કાર્ટન માટે એક હાર – પગલું, સ્તર, કાર્ટન નંબર, મિલિમીટરમાં ઉપાડવાનું અને મૂકવાનું સ્થાન અને ફેરવવાનો ખૂણો. ભાષા સેટિંગ્સ ગમે તે હોય, દશાંશ બિંદુ સાથે મિલિમીટર, BOM વગર UTF-8, CRLF લાઇન અંત.

03

મલ્ટી-પિક અને ટિયર શીટ

એક પકડમાં 2 થી 24 કાર્ટન ખાલી જગ્યા વગરના બ્લૉક તરીકે લઈ શકાય છે, ગ્રિપરની લંબાઈ, પહોળાઈ અને મહત્તમ કુલ ભારથી મર્યાદિત. કોઈ બ્લૉક ચકાસણીમાં નિષ્ફળ જાય તો તે એકલ પકડમાં વહેંચાય છે. ટિયર શીટ તેના સ્થાન અને તે કયા પગલા પહેલાં મૂકાય છે તે સાથે ક્રમમાં દેખાય છે.

04

પેટર્ન હાથથી બદલો

સેલને ચોક્કસ ગોઠવણી જોઈએ – ગ્રિપરની પહોંચ, લેબલનું સ્થાન – ત્યારે તમે સ્તર એડિટરમાં કાર્ટન ખસેડો અને ફેરવો છો. એક્સપોર્ટ કરતાં પહેલાં JetPallet એડિટ કરેલું સ્તર ફરી ચકાસે છે.

05

સિમ્યુલેશન અને લેઆઉટ માટે 3D ભૂમિતિ

ભરેલું પૅલેટ STEP (AP214), COLLADA, MTL સાથે OBJ, USDZ, DXF (દરેક પૅલેટ સ્તર માટે એક લેયર) અને IGES તરીકે એક્સપોર્ટ કરો, વાસ્તવિક સ્તરો, ઓવરહેંગ અને ટિયર શીટ સહિત. STEP અને COLLADA માં પૅલેટ ડેકનાં માપનું આવરણ છે; OBJ, USDZ અને IGES 3D દૃશ્યનાં યોજનાત્મક પૅલેટ પાટિયાં બતાવે છે.

06

Shortcuts અને AppleScript સાથે ઑટોમેશન

ઍપ ચાર Shortcuts ક્રિયાઓ આપે છે – પૅલેટની ગણતરી, પ્રોજેક્ટ ખોલો, PDF રિપોર્ટ બનાવો, ERP ઑર્ડરનું આયોજન – ઉપરાંત AppleScript આદેશો, દા.ત. પૅલેટની ગણતરી માટે. ERP કે WMS ના ઑર્ડર JSON તરીકે આદાન-પ્રદાન થાય છે: તેમને ઍપમાં મેનૂ દ્વારા ઇમ્પોર્ટ કરો અથવા કોઈ શૉર્ટકટને આપો. તમારી કાર્યપદ્ધતિ વિશે પ્રશ્નો છે? સંપર્ક પેજ દ્વારા અમને લખો.

પ્રશ્નો

વારંવાર પૂછાતા પ્રશ્નો.

શું JetPallet ચલાવવા તૈયાર રોબોટ પ્રોગ્રામ બનાવે છે?

ના. JetPallet ચકાસેલો કાર્ટેશિયન ક્રમ JSON કે CSV તરીકે આપે છે. તમારો પોસ્ટ-પ્રોસેસર કે કંટ્રોલર સૉફ્ટવેર તેને ચોક્કસ રોબોટ કંટ્રોલર માટે પ્રોગ્રામમાં ફેરવે છે. ઉત્પાદક-વિશિષ્ટ ડ્રાઇવર નથી.

કોઑર્ડિનેટ કયા એકમમાં છે?

JSON ક્રમમાં તે 0.05 mm માં પૂર્ણાંક છે, એટલે મિલિમીટર માટે 20 થી ભાગો. CSV સ્ટેપ ટેબલ સીધા મિલિમીટર વાપરે છે, દશાંશ બિંદુ સાથે.

શું હું JetPallet નું ઑટોમેશન કરી શકું?

ઍપમાં, હા: ચાર ક્રિયાઓ સાથે Shortcuts (પૅલેટની ગણતરી, પ્રોજેક્ટ ખોલો, PDF રિપોર્ટ બનાવો, ERP ઑર્ડરનું આયોજન) અને ત્રણ આદેશો સાથે AppleScript (પૅલેટની ગણતરી, રિપોર્ટ એક્સપોર્ટ, ERP ઑર્ડરનું આયોજન). PDF રિપોર્ટ કે ERP પરિણામ જેવી ફાઇલો માટે Shortcuts ભલામણ કરેલો માર્ગ છે. રોબોટ ક્રમ પોતે ઍપમાં બને છે.

શું JetPallet સેલ PC પર ચાલે છે?

JetPallet macOS 15 અથવા પછીના માટે Mac ઍપ છે. એક્સપોર્ટ કરેલી ફાઇલો ટેક્સ્ટ અને પ્રમાણભૂત ફૉર્મેટ છે જેને તમે કોઈ પણ સિસ્ટમ પર પ્રોસેસ કરી શકો છો.

આગળ વાંચો

સંબંધિત પેજ.

તમારાં પોતાનાં કાર્ટન કદ સાથે અજમાવો

કંટ્રોલર કોડની એક લાઇન લખતાં પહેલાં પેટર્ન ગણો, તમારા સેલનું વર્ણન કરો અને ક્રમ જુઓ. JetPallet 14 દિવસ મફત, પછી USD 99 પ્રતિ વર્ષ.

મફત અજમાવો

14 દિવસ મફત · પછી USD 99/વર્ષ

મફત અજમાવો14 દિવસ મફતUSD 99/વર્ષ